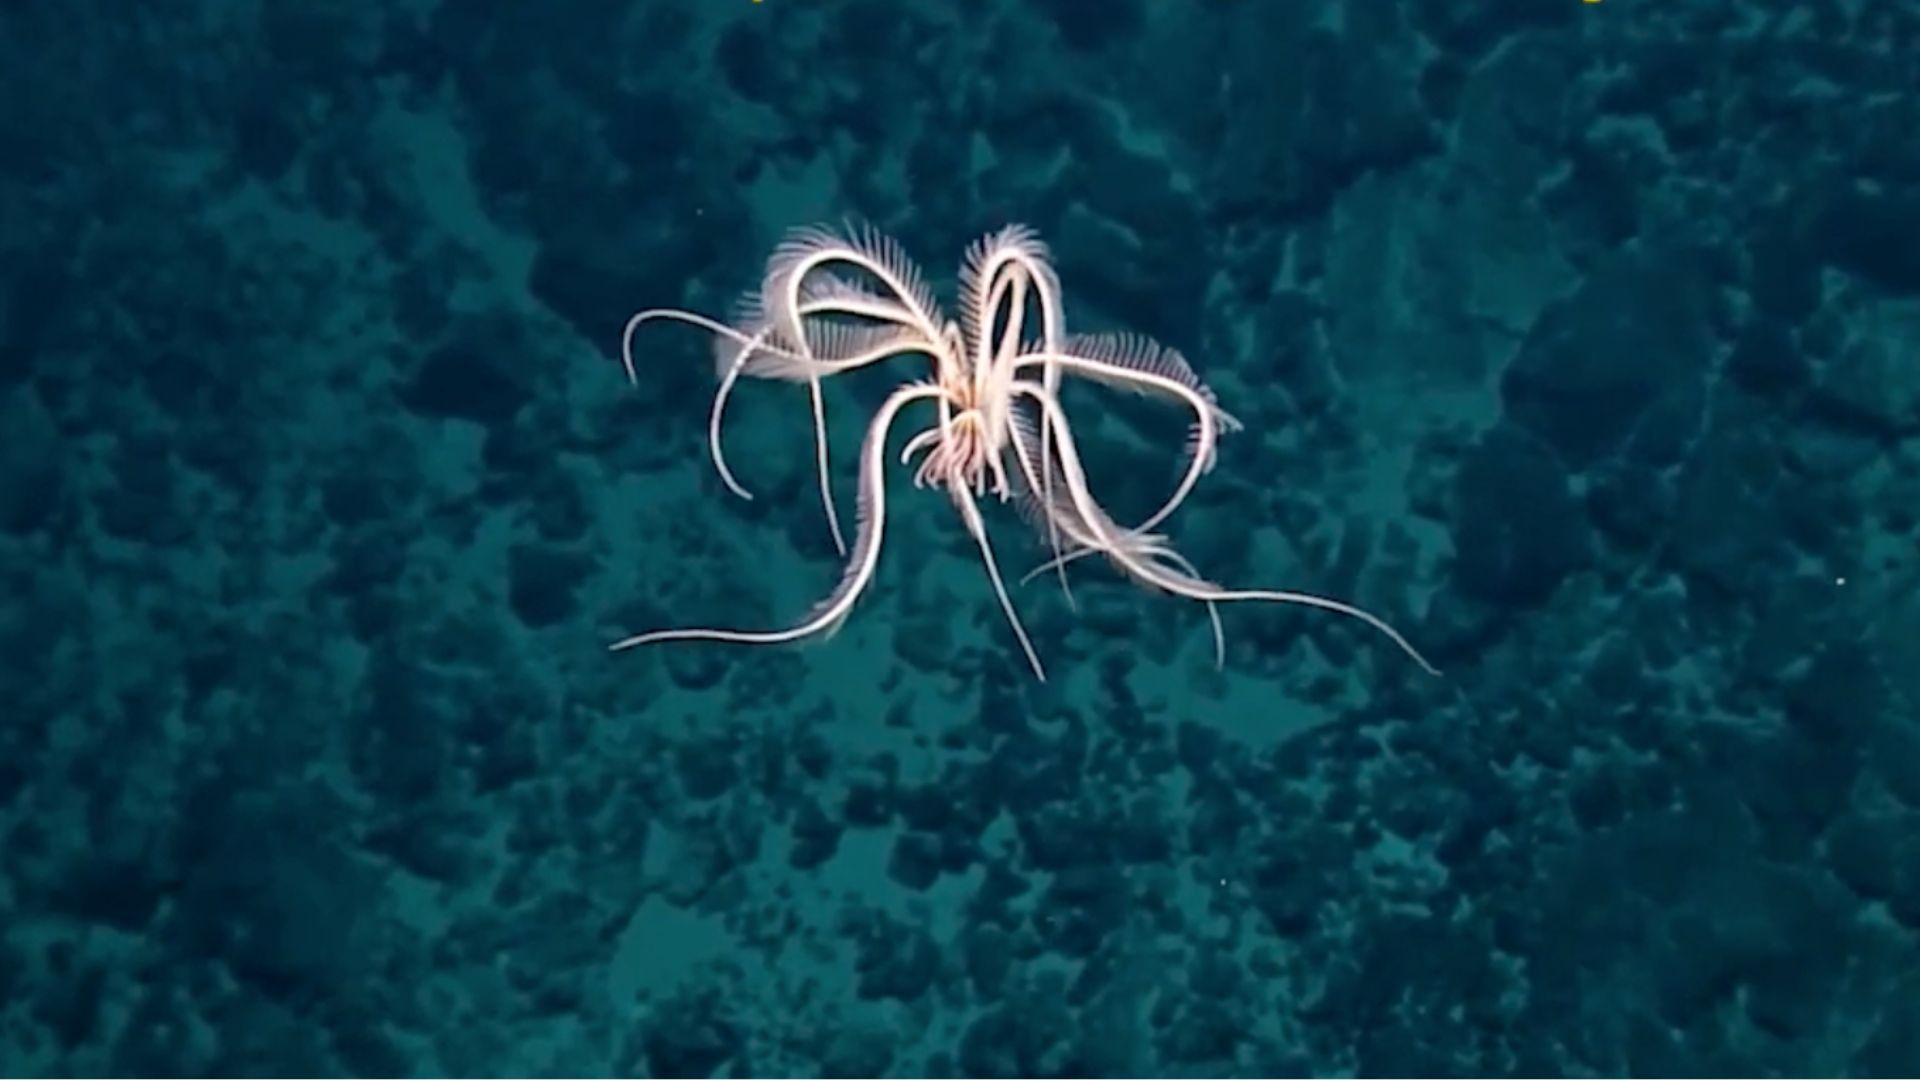
வட கரோலினா மாநில பல்கலைக்கழகத்தின் ஆராய்ச்சியாளர்கள், இறகு நட்சத்திரம் எனப்படும் கடல் உயிரினத்தின் நீந்தும் இயக்கத்தை பின்பற்றி ஒரு மென்மையான நீருக்கடியில் இயங்கும் ரோபோவை உருவாக்கியுள்ளனர். இந்த உயிரினம் அதன் பல இறகு போன்ற கைகளின் மென்மையான, தாளமான அசைவுக்காக புகழ்பெற்றது. இந்த திட்டத்தின் பின்னணியில் உள்ள குழுவின் கூற்றுப்படி, இந்த இயந்திரம் வெறும் இரண்டு ஆக்சுவேட்டர்களை மட்டுமே நம்பி நீரில் சுதந்திரமாக நகர முடியும் — ஒரு திரவ சூழலில் தன்னை முன்னேற்றி திசைதிருப்பும் ரோபோவுக்கு இது அசாதாரணமான குறைந்த அளவிலான வன்பொருள்.
இந்த பணி உயிரியல், பொருள் அறிவியல் மற்றும் ரோபாட்டிக்ஸ் ஆகியவற்றின் சந்திப்பில் அமைந்துள்ளது, மேலும் இது வழக்கமான ப்ரொப்பல்லர்கள் மற்றும் டிரைவ்ட்ரெயின்களின் அளவு, இரைச்சல் மற்றும் விறைப்பு இல்லாமல், விலங்குகள் நீந்தும் விதத்தில் இயந்திரங்களை உருவாக்கும் என்ற ஏமாற்றும் எளிய இலக்கை பல ஆண்டுகளாக பின்தொடர்ந்து வரும் ஒரு துறையில் இடம் பெறுகிறது.
வடிவமைப்பு வார்ப்புருவாக இறகு நட்சத்திரம்
இறகு நட்சத்திரங்கள் கடல் முதுகெலும்பில்லாத உயிரினங்கள், அவற்றின் கைகளில் நுட்பமான, கிளைத்த இணைப்புகள் வரிசையாக அமைந்துள்ளன. அவை நீந்தும்போது, ஒரு தனி துடுப்பை அசைக்கவோ அல்லது ஒரு ப்ரொப்பல்லரை சுழற்றவோ இல்லை. அதற்கு பதிலாக, அவை பல மெல்லிய உறுப்புகளை ஒரு பயண அலை இயக்கத்தில் ஒருங்கிணைத்து, சக்திவாய்ந்த, குவிந்த விசைக்கு பதிலாக மென்மையான, நெகிழ்வான கட்டமைப்புகள் மூலம் தூக்குத்திறன் மற்றும் உந்துதலை உருவாக்குகின்றன.
இந்த உத்தி பொறியாளர்களுக்கு ஒரு தெளிவான காரணத்திற்காக கவர்ச்சிகரமானது: இது திறமையானது மற்றும் பொறுத்துக்கொள்ளக்கூடியது. ஒரு விறைப்பான இயந்திரம் துல்லியமாக இருக்க வேண்டும், ஏனெனில் ஒவ்வொரு மூட்டும் கட்டளைப்படி சரியாக நகர வேண்டும். ஒரு மென்மையான, இணக்கமான கட்டமைப்பு கொந்தளிப்பை உள்வாங்கி, தடைகளை சுற்றி வளைந்து, ஒப்பீட்டளவில் எளிய உள்ளீட்டிலிருந்து பயனுள்ள இயக்கத்தை உருவாக்க முடியும். இறகு நட்சத்திரம், உண்மையில், எளிய கட்டுப்பாட்டிலிருந்து சிக்கலான நடத்தையைப் பெறுவதற்கான ஒரு வரைபடத்தை வழங்குகிறது.
வட கரோலினா மாநில குழு அந்த கருத்தை ஒரு இயற்பியல் தளத்திற்கு மாற்றியது. ஒவ்வொரு கையையும் விரிவாக பிரதிபலிப்பதற்கு பதிலாக, ரோபோ அடிப்படை கொள்கையை பிடிக்கிறது — குறைந்தபட்ச ஆக்சுவேட்டர்களால் இயக்கப்படும் நெகிழ்வான இணைப்புகள் — இதனால் ஒரு சிறிய எண்ணிக்கையிலான நகரும் பாகங்கள் விலங்கின் தோற்றம் மற்றும் நடத்தையைப் போலவே இருக்கும் ஒரு நீச்சல் நடையை உருவாக்குகின்றன.

இரண்டு ஆக்சுவேட்டர்கள் ஏன் ஒரு பெரிய விஷயம்
ஆக்சுவேட்டர்கள் ஒரு ரோபோவின் தசைகள். ஒவ்வொன்றும் நிறை, வயரிங், சீல் தேவைகள் மற்றும் தோல்வி புள்ளிகளை சேர்க்கிறது, மேலும் நீருக்கடியில் அந்த தண்டனை பெருகுகிறது: ஒவ்வொரு கூடுதல் கூறும் நீர் உட்புகக்கூடிய மற்றொரு இடம், சோர்வடையக்கூடிய மற்றொரு கேபிள், வரம்புக்குட்பட்ட மின் பட்ஜெட்டில் மற்றொரு இழுவை.
எண்ணிக்கையை இரண்டாகக் குறைப்பது அடுக்கடுக்கான விளைவுகளைக் கொண்டுள்ளது:
- எளிமையான சீல் மற்றும் பேக்கேஜிங். ஹல்லுக்குள் குறைவான நகரும் ஊடுருவல்கள் என்பது அரிக்கும், உயர் அழுத்த சூழலில் கசிவுகளுக்கான குறைவான வாய்ப்புகள்.
- குறைந்த மின் தேவை. இயக்குவதற்கு குறைவான ஆக்சுவேஷன் வன்பொருள் இருப்பதால், ரோபோ அதன் சேமிக்கப்பட்ட ஆற்றலில் அதிகத்தை நீந்துவதற்கும், அதன் சொந்த இயந்திரங்களை சுமந்து செல்வதற்கு குறைவாகவும் ஒதுக்க முடியும்.
- குறைவான தோல்வி முறைகள். இரண்டு ஆக்சுவேட்டர் அமைப்பில் சிக்கல், அரிப்பு அல்லது உடைவதற்கான வாய்ப்புகள் குறைவு, இது கட்டற்ற முறையில் இயங்கும் எந்த இயந்திரத்திற்கும் முக்கியமானது.
- மலிவான உற்பத்தி. குறைக்கப்பட்ட பாகங்கள் எண்ணிக்கை மற்றும் எளிமையான அசெம்பிளி, இத்தகைய ரோபோக்களை ஒரு முறை ஆய்வக முன்மாதிரிகளாக அல்லாமல் எண்ணிக்கையில் உற்பத்தி செய்வதை மேலும் யதார்த்தமாக்குகிறது.
ஒரு ஆராய்ச்சி பலனும் உள்ளது. இறகு நட்சத்திரம் போன்ற நடையை இவ்வளவு ஒல்லியான அமைப்பில் உருவாக்க முடியும் என்பதைக் காட்டுவதன் மூலம், ஒரு விலங்கின் நீச்சல் திறன் உண்மையில் எவ்வளவு தசை எண்ணிக்கையைப் பற்றியது — மற்றும் எவ்வளவு உடலின் வடிவியல் மற்றும் இணக்கத்தைப் பற்றியது — என்று குழு திறம்பட கேட்கிறது.

மென்மையான உடல்கள், கடினமான பொறியியல் சிக்கல்கள்
மென்மையான ரோபாட்டிக்ஸ் கொள்கையளவில் கவர்ச்சிகரமானது மற்றும் நடைமுறையில் கடினமானது. ஒரு நெகிழ்வான உடல் துல்லியமாக மாதிரியாக்க கடினமான வழிகளில் சிதைவடைகிறது, எனவே கொடுக்கப்பட்ட கட்டளைக்கு அது எவ்வாறு பதிலளிக்கும் என்பதை சரியாக கணிப்பது ஒரு உண்மையான பொறியியல் சவால். வடிவமைப்பாளர்கள் பெரும்பாலும் முதல் கொள்கைகளிலிருந்து அவற்றைப் பெறுவதற்குப் பதிலாக மறுசுழற்சி மூலம் வடிவங்கள் மற்றும் பொருள் பண்புகளை சரிசெய்கிறார்கள்.
நீருக்கடியில், அந்த சவால்கள் பெருக்கப்படுகின்றன. உப்பு நீர் அரிக்கும், அழுத்தம் ஆழத்துடன் உயர்கிறது, மேலும் தெரிவுநிலை மோசமாகவோ அல்லது இல்லாமலோ இருக்கலாம். நுட்பமான நெகிழ்வான உறுப்புகளை நம்பியிருக்கும் ஒரு ரோபோ, கிழிக்கப்படாமல் அல்லது அழுக்கடையாமல் வண்டல், கெல்ப், பாறைகள் மற்றும் கடல் உயிரினங்களுடன் தொடர்பைத் தாங்க வேண்டும்.
இறகு நட்சத்திர அணுகுமுறை ஒரு பகுதி பதிலை வழங்குகிறது. உந்துதல் ஒரு தனி சுழலும் பிளேட்டில் குவிந்திருக்காமல் பல நெகிழ்வான இணைப்புகளில் விநியோகிக்கப்படுவதால், இயந்திரத்தின் சுற்றுப்புறத்துடனான தொடர்புகள் வடிவமைப்பிலேயே மென்மையானவை. இது உடையக்கூடிய சூழல்களுக்கு அருகிலான பணிக்கு — கடல் புல் ஆய்வு, கட்டமைப்புகளை ஆய்வு செய்தல், அல்லது விறைப்பான உந்துவிசை ஒரு பாதகமாக இருக்கும் நெரிசலான கடலோர நீரில் இயங்குதல் — ஒரு நம்பத்தகுந்த வேட்பாளராக அமைகிறது.

கள ரோபாட்டிக்ஸின் பரந்த அலை
இறகு நட்சத்திர திட்டம், கட்டமைக்கப்படாத, நிஜ உலக அமைப்புகளுக்காக வடிவமைக்கப்பட்ட ரோபோக்கள் மீதான பரந்த ஆர்வத்தின் எழுச்சியுடன் வருகிறது. இந்த பணியை வெளிக்கொணர்ந்த அதே AI மற்றும் ரோபாட்டிக்ஸ் செய்தி ஓட்டத்தில், ஒரு தலைப்புச் செய்தி, வழக்கமான வேகத்தை விட பத்து மடங்கு வேகத்தில் 99 சதவீத துல்லியத்துடன் செல்லும் கடற்படை திறன் கொண்ட துளையிடும் ரோபோவை புகழ்ந்தது — இது தொழிற்சாலை தளத்திலிருந்து கடல் தளம் வரை, கள ரோபாட்டிக்ஸ் ஒரே நேரத்தில் பல முனைகளில் முன்னேறி வருகிறது என்பதற்கான ஒரு நினைவூட்டல்.
இந்த முயற்சிகளை ஒன்றிணைப்பது முக்கியத்துவத்தில் ஒரு மாற்றம். ஆரம்பகால தொழில்துறை ரோபோக்கள் ஒவ்வொரு மாறியையும் சரிசெய்யக்கூடிய இறுக்கமாக கட்டுப்படுத்தப்பட்ட சூழல்களில் சிறந்து விளங்கின. புதிய தலைமுறை ஈரமான, சீரற்ற, கணிக்க முடியாத அல்லது மக்கள் நீண்ட நேரம் ஆக்கிரமிக்க மிகவும் ஆபத்தான இடங்களுக்காக கட்டப்பட்டுள்ளது. உயிரியல் ஈர்ப்பு அந்த பிரதேசத்திற்குள் செல்லும் மிகவும் உற்பத்தித் திறன் வாய்ந்த வழிகளில் ஒன்றாகும், ஏனெனில் பரிணாமம் இன்னும் கடுமையான கட்டுப்பாடுகளின் கீழ் பல அதே சிக்கல்களை ஏற்கனவே தீர்த்துள்ளது.
அடுத்து என்ன வருகிறது
ஒரு ஆய்வக செயல்விளக்கத்தை ஒரு பயனுள்ள தளமாக மாற்றுவது ஒரு பரிச்சயமான கேள்விக் குழுவை எழுப்புகிறது:
- சகிப்புத்திறன். ஒரு சிறிய, மென்மையான நீந்துபவர் அதன் மின் ஆதாரம் தீரும் முன் எவ்வளவு காலம் இயங்க முடியும்?
- கட்டுப்பாடு. இரண்டு ஆக்சுவேட்டர் நடையை ஆய்வு அல்லது மாதிரி எடுக்கும் பணிகளுக்கு துல்லியமாக திசைதிருப்ப முடியுமா, அல்லது இது மிதந்து செல்லும், ஆய்வு இயக்கத்திற்கு மிகவும் பொருத்தமானதா?
- நீடித்த தன்மை. நெகிழ்வான இணைப்புகள் வாரங்கள் அல்லது மாதங்கள் நீரில் மூழ்கி தொடர்பில் இருந்த பிறகு எவ்வாறு தாக்குப்பிடிக்கின்றன?
- தன்னாட்சி. ரோபோ அதன் நீச்சலை நீரோட்டங்கள், தடைகள் மற்றும் மாறும் நோக்கங்களுக்கு ஏற்ப மாற்றியமைக்க எந்த உணர்தல் மற்றும் கப்பலில் உள்ள முடிவெடுத்தல் தேவை?
- அளவு. பேலோடுகளுக்காக பெரிதாக்கும்போது அல்லது கூட்டங்களுக்காக சிறிதாக்கும்போது வடிவமைப்பு சமமாக வேலை செய்கிறதா?
இவை எதுவும் அற்பமானவை அல்ல, மேலும் வட கரோலினா மாநில பணி ஒரு முடிக்கப்பட்ட தயாரிப்பாக அல்லாமல் ஒரு கொள்கையின் செயல்விளக்கமாகவே சிறந்த முறையில் புரிந்து கொள்ளப்படுகிறது. இருப்பினும், கொள்கையே சுவாரஸ்யமான பகுதி. ஒரு இறகு நட்சத்திரத்தின் அழகை இரண்டு ஆக்சுவேட்டர்கள் மற்றும் ஒரு இணக்கமான உடலுடன் தோராயமாக மதிப்பிட முடிந்தால், திறமையான நீருக்கடியில் ரோபோக்களுக்கான நுழைவுச் செலவு கணிசமாகக் குறையக்கூடும்.
பெரும்பாலும் கவனிக்கப்படாத ஒரு கடலுக்கு, அது முக்கியமானது. கடலின் பெரும்பகுதி இன்னும் திறம்பட வரைபடமாக்கப்படவில்லை மற்றும் கண்காணிக்கப்படவில்லை, மேலும் வரம்புக்குட்பட்ட காரணி அரிதாகவே ஆர்வமாக இருந்தது — அது பார்க்க அனுப்பப்பட்ட இயந்திரங்களின் செலவு மற்றும் உடையக்கூடிய தன்மையாக இருந்தது. எளிமையான, மலிவான மற்றும் உயிரினங்களுடன் சேர்ந்து நீந்தக்கூடிய அளவுக்கு மென்மையான வடிவமைப்புகள், ஆராய்வதற்கு என்ன நடைமுறை என்பதையும், எவ்வளவு அடிக்கடி என்பதையும் மாற்றக்கூடும்.
இந்த கட்டுரை Interesting Engineering இன் செய்தி அறிக்கையை அடிப்படையாகக் கொண்டது. அசல் கட்டுரையைப் படிக்கவும்.

Originally published on interestingengineering.com




