Une étape importante de construction au-delà de la Terre
Un système robotique développé par des chercheurs du California Institute of Technology a assemblé de manière autonome une partie d’une structure en orbite, selon une annonce de Caltech résumée par ScienceDaily. La démonstration est présentée comme la première construction autonome d’une structure dans l’espace sans que des astronautes réalisent l’assemblage.
Le résultat est important car les lanceurs imposent des limites strictes à la taille et à la forme des équipements spatiaux. Les grandes antennes, les réflecteurs de télescopes et les systèmes d’énergie solaire doivent tenir dans la coiffe d’une fusée, ou être pliés pour le lancement puis déployés. L’assemblage autonome offre une autre solution : envoyer des composants compacts en orbite et faire construire une structure plus grande par une machine.
Fonctionnement du système
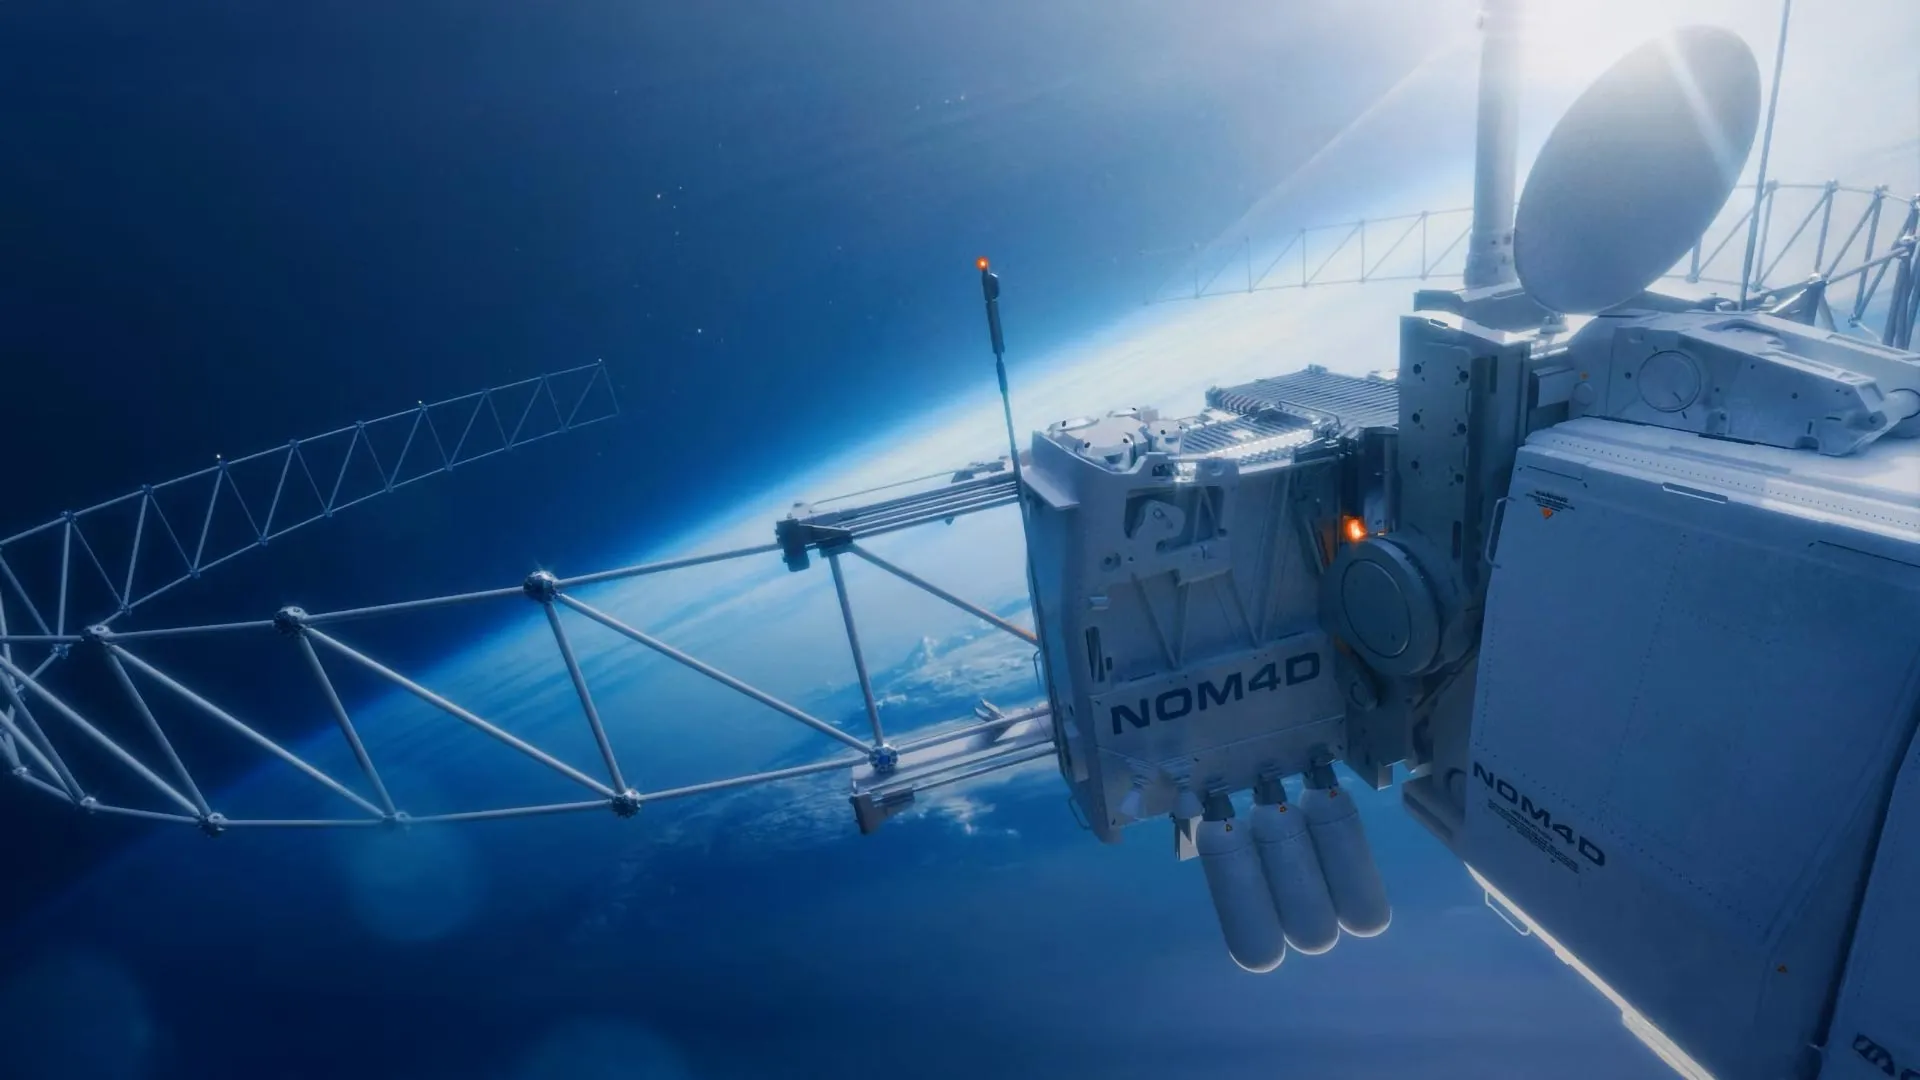
Ce travail s’inscrit dans le programme Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design de la DARPA, appelé NOM4D. La démonstration Autonomous In-Space Tensioned Reflector Assembly, ou ASTRA, de Caltech utilise un bras automatisé pour récupérer des tubes structurels et des raccords dans des distributeurs voisins. Le robot assemble ces composants en sections répétées appelées travées, qui forment ensemble une poutre en treillis.
Caltech indique que le système ASTRA fonctionne en orbite depuis six mois et tente de construire une antenne réflectrice de 1,4 mètre de diamètre. Sa conception combine des tubes en fibres composites, des connecteurs en aluminium et une surface réfléchissante légère en Kapton, un film polymère couramment utilisé dans les engins spatiaux. Ce mélange illustre le défi d’ingénierie : la machine doit positionner et relier de manière fiable des pièces légères dans un environnement où l’accès aux réparations est limité.
Pourquoi l’assemblage autonome pourrait changer la conception des missions
La construction dans l’espace pourrait permettre aux planificateurs de concevoir l’infrastructure selon son objectif opérationnel plutôt que selon les limites de la charge utile d’une fusée. Un réflecteur plus grand pourrait soutenir des systèmes de communication ou de détection difficiles à lancer sous la forme d’un objet unique. La même approche pourrait à terme servir à de grands télescopes scientifiques, des antennes de communication et des centrales solaires orbitales, toutes mentionnées dans les sources.
Elle déplace aussi une partie de la complexité des engins spatiaux, des mécanismes de déploiement à usage unique vers une capacité robotique réutilisable. Au lieu de demander aux astronautes de relier chaque pièce, un bras robotique peut récupérer des éléments standardisés dans un stock et créer une structure plus grande. Ce changement pourrait être important pour les missions éloignées de la Terre, où le temps des équipages est coûteux et les sorties extravéhiculaires présentent des risques opérationnels élevés.
Une démonstration limitée mais importante
L’annonce ne présente pas la construction orbitale autonome à grande échelle comme un problème déjà résolu. Elle précise que des difficultés techniques et des contraintes de calendrier ont affecté la démonstration. Mais assembler de manière autonome une partie d’une poutre en treillis en orbite constitue un test de système significatif : il faut que les composants, le stockage, la manipulation robotique et l’assemblage structurel fonctionnent ensemble hors laboratoire.
Le prochain défi consistera à passer d’une preuve de concept relativement petite à des structures plus grandes, comportant davantage de connexions et capables de supporter des charges opérationnelles. Les exigences d’ingénierie augmentent rapidement avec la taille, en particulier pour les applications de précision comme les antennes réflectrices et les télescopes. La démonstration de Caltech montre néanmoins que l’assemblage autonome peut être testé dans l’environnement spatial et ne pas rester un simple concept terrestre.
La suite
Le programme NOM4D de la DARPA explore des méthodes de fabrication et d’assemblage destinées à rendre possibles de très grandes structures dans l’espace et sur la Lune. Le projet ASTRA fournit un point de données orbital concret pour cet objectif plus large. Si l’approche arrive à maturité, de futures missions pourraient lancer des matériaux modulaires et laisser des systèmes robotiques construire l’architecture de soutien une fois en orbite.
Pour l’instant, la principale avancée est plus limitée mais importante : un robot a assemblé de manière autonome une partie d’une structure spatiale. Cette capacité pourrait servir de base à des engins et instruments scientifiques dont la taille ne serait plus entièrement déterminée par les dimensions de la fusée ayant transporté leurs composants hors de la Terre.
Cet article repose sur un reportage de Science Daily. Lire l’article original.
Originally published on sciencedaily.com