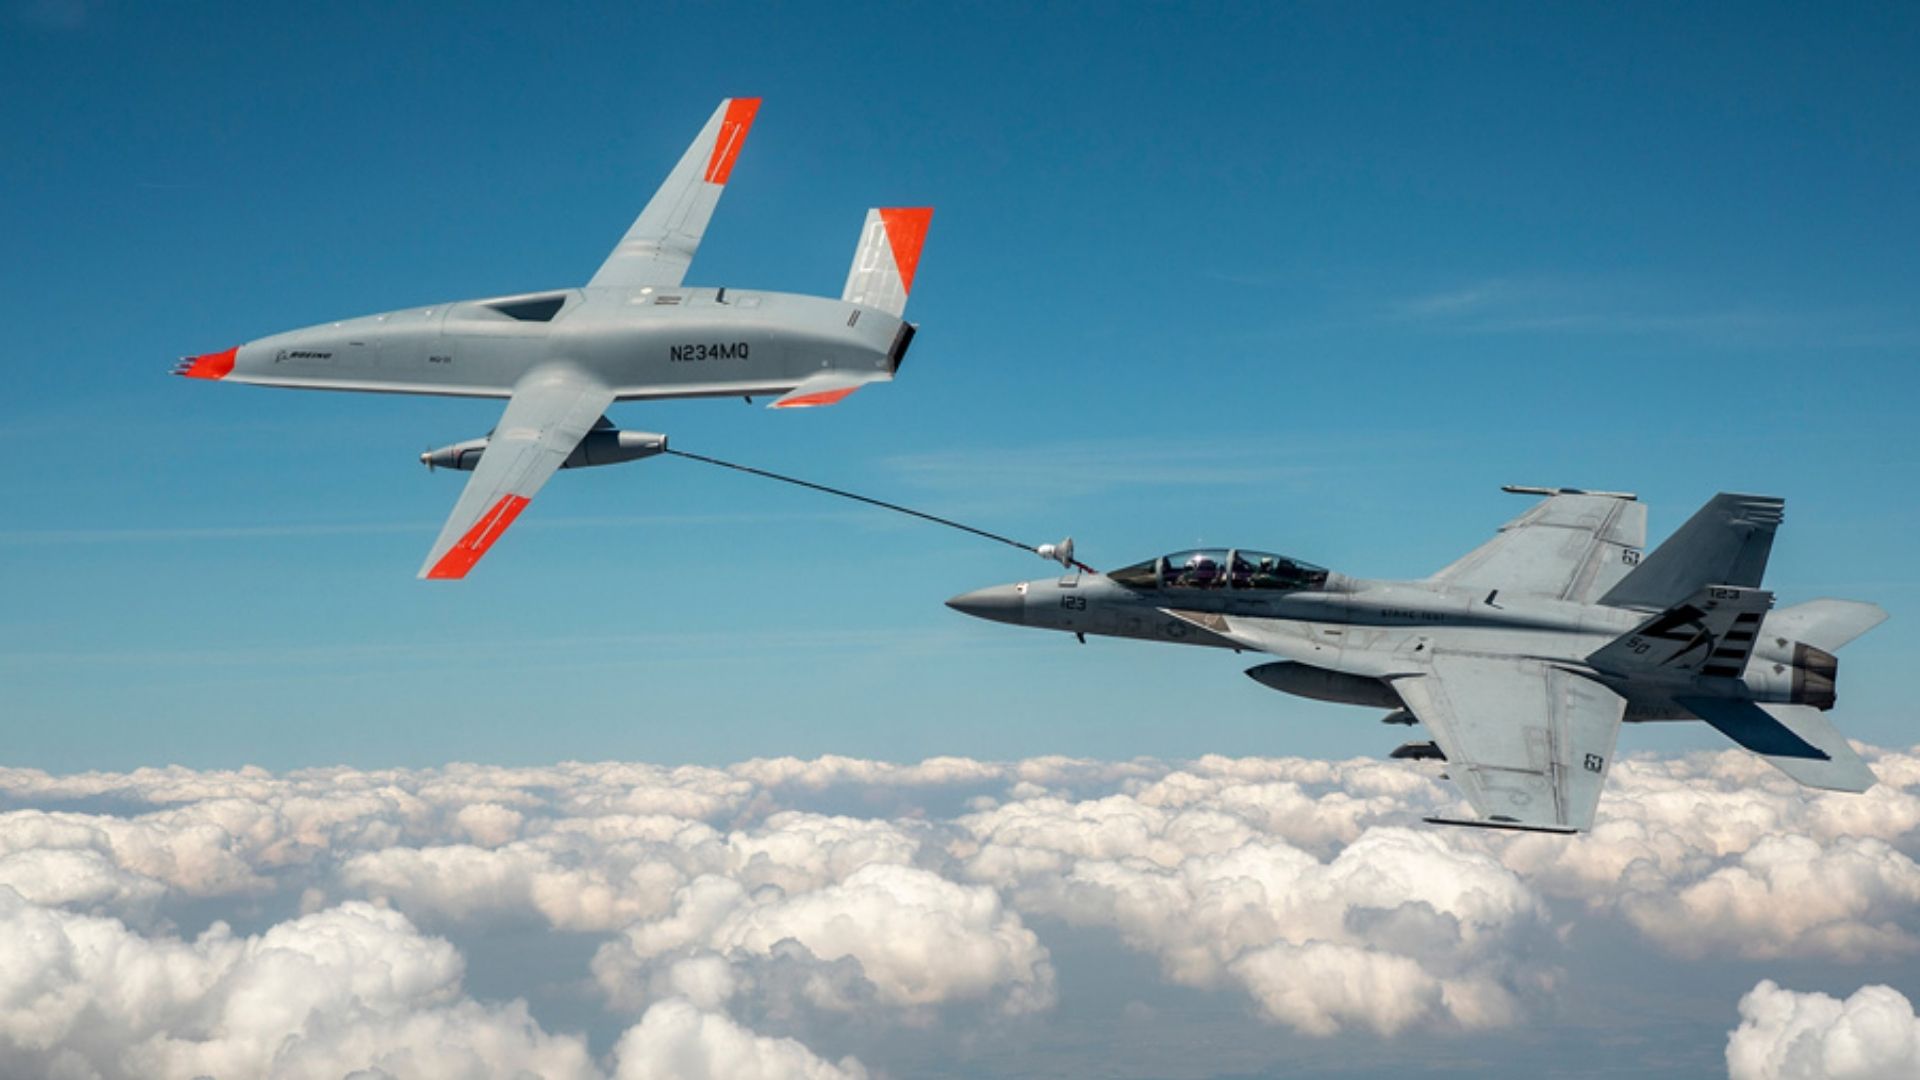
Boeing démontre un logiciel pour relier les Super Hornet et les ravitailleurs MQ-25A
Boeing a démontré un logiciel conçu pour permettre aux pilotes d'aéronefs avec équipage de coordonner leurs actions avec des aéronefs sans équipage, une capacité susceptible de transformer la façon dont les chasseurs embarqués et les drones ravitailleurs travaillent ensemble. La démonstration relie le Super Hornet, un chasseur avec équipage en service depuis longtemps, au MQ-25A, un ravitailleur sans équipage conçu pour ravitailler des aéronefs en vol. Ce couplage est significatif car il dépasse le stade où les drones étaient considérés comme des curiosités télécommandées pour aller vers leur intégration comme partenaires habituels des opérations aériennes de combat.
Ce que la démonstration montre réellement
Au fond, le logiciel agit comme un traducteur et un coordinateur entre deux types d'aéronefs très différents. Un pilote de Super Hornet opère dans un cockpit avec des entrées sensorielles directes, tandis que le MQ-25A vole sans humain à bord. Pour que les deux fonctionnent en équipe, le pilote a besoin d'un moyen clair et fluide de diriger le comportement du ravitailleur sans équipage, de recevoir des mises à jour de statut et de confirmer que le ravitaillement ou d'autres actions coordonnées peuvent se dérouler en toute sécurité. Le logiciel démontré par Boeing vise exactement ce problème : faire de l'aéronef sans équipage un atout prévisible et gérable plutôt qu'une charge supplémentaire.
Cela compte car les cockpits de chasseurs modernes sont déjà saturés d'informations. Les pilotes jonglent avec la navigation, les capteurs, les armes, les communications et les alertes de menace. Ajouter un autre écran ou un autre schéma de commande pour un drone proche pourrait facilement submerger un équipage. La valeur de l'approche de Boeing réside dans l'abstraction : présenter l'état et les actions disponibles du MQ-25A d'une manière qui s'intègre au flux de travail existant du pilote, afin que la coordination ressemble à un travail avec un autre aéronef plutôt qu'à la conduite d'un véhicule télécommandé.
Pourquoi le MQ-25A compte
Le MQ-25A est conçu comme un ravitailleur sans équipage embarqué. Sa mission principale est d'étendre la portée des aéronefs de chasse en fournissant un ravitaillement aérien sans mettre en danger un équipage ni consommer la durée de vie d'un aéronef avec équipage pour des missions de ravitaillement. Les ravitailleurs sont des multiplicateurs de force : ils permettent aux chasseurs de voler plus loin, de rester en station plus longtemps et d'emporter plus d'armes au lieu de carburant. Un ravitailleur sans équipage offre ces avantages tout en libérant les aéronefs avec équipage pour d'autres missions.
Intégrer un drone ravitailleur dans un groupe aérien embarqué n'est toutefois pas qu'une question de pilotage du véhicule. Il doit s'intégrer aux pilotes humains qui feront rendez-vous avec lui, prendront du carburant auprès de lui et dépendront de lui. C'est dans cette intégration que le logiciel devient le facilitateur essentiel. Un ravitailleur qui ne peut pas être dirigé ou compris de manière fiable par le pilote de chasse recevant le carburant est un handicap ; un ravitailleur qui communique ses intentions et répond de manière prévisible est un atout.
La poussée plus large vers le travail en équipe avec et sans équipage
La démonstration de Boeing s'inscrit dans une tendance militaire plus large souvent décrite comme le travail en équipe avec et sans équipage. L'idée est de combiner le jugement humain avec la persistance et la portée des machines. Les aéronefs avec équipage apportent la conscience situationnelle, l'adaptabilité et la responsabilité. Les aéronefs sans équipage apportent l'endurance, la capacité d'opérer dans des environnements dangereux sans risquer un pilote et potentiellement des coûts d'exploitation réduits.
Pour que cette combinaison fonctionne, plusieurs éléments doivent être réunis :

- Des liaisons de communication fiables fonctionnant dans des environnements électromagnétiques contestés.
- Des interfaces permettant aux opérateurs humains de superviser l'autonomie sans la microgérer.
- Des architectures logicielles pouvant être mises à jour à mesure que les tactiques et les menaces évoluent.
- Des règles claires sur ce que le système sans équipage peut faire de lui-même et ce qui nécessite l'approbation humaine.
La démonstration de Boeing aborde la couche d'interface et de coordination. C'est une pièce d'un puzzle bien plus vaste, mais c'est une pièce fondamentale. Sans un lien utilisable entre les plateformes avec et sans équipage, le reste du concept ne peut pas mûrir.
Des obstacles techniques subsistent
Confiance et prévisibilité
Les pilotes sont formés à faire confiance à leurs équipiers, et cette confiance repose sur un entraînement partagé et un comportement prévisible. Un ravitailleur sans équipage doit gagner une confiance similaire. Si le MQ-25A se comporte de manière inattendue — en changeant de vitesse, d'altitude ou de position sans raison claire — la charge de travail du pilote augmente et les marges de sécurité se réduisent. Le logiciel doit rendre le comportement du drone lisible, afin que l'humain comprenne toujours ce que fait la machine et pourquoi.
Latence et spectre
Toute coordination entre aéronefs avec et sans équipage dépend de liaisons de données. Ces liaisons peuvent être brouillées, dégradées ou perdues. Un système robuste doit gérer avec grâce des communications imparfaites, y compris en définissant ce qui se passe lorsque la connexion est perdue. L'autonomie peut aider à combler les lacunes, mais seulement si les limites de cette autonomie sont bien définies et testées.
Certification et intégration
Les opérations embarquées sont impitoyables. Les aéronefs décollent et se posent dans des séquences serrées, sur un pont en mouvement, par tous les temps. Intégrer un nouvel aéronef sans équipage et le logiciel qui le relie aux chasseurs avec équipage nécessite des essais approfondis, de nouvelles procédures et l'adhésion des personnes qui piloteront et entretiendront réellement le système. Des démonstrations comme celle de Boeing sont des premières étapes de ce long processus.
Ce qui vient ensuite
Le chemin entre une démonstration logicielle et des opérations embarquées de routine implique des essais itératifs, les retours des pilotes et l'affinement tant de l'autonomie que de l'interface homme-machine. Le succès ne se mesurera pas à la capacité du logiciel à fonctionner dans un scénario scripté, mais à sa capacité à rester utile lorsque les communications sont mauvaises, que la situation tactique est chaotique et que le pilote est sous stress.
S'il fonctionne, les implications dépassent le ravitaillement aérien. Le même logiciel de coordination pourrait soutenir d'autres aéronefs sans équipage effectuant des missions de surveillance, de frappe ou de guerre électronique aux côtés de chasseurs avec équipage. Le MQ-25A est peut-être le premier équipier sans équipage de routine dans un groupe aérien embarqué, mais il est peu probable qu'il soit le dernier.
L'essentiel
La démonstration par Boeing d'un logiciel reliant les Super Hornet aux drones ravitailleurs MQ-25A est une étape concrète vers la praticabilité du travail en équipe avec et sans équipage dans l'aviation navale. Elle ne répond pas à toutes les questions sur l'autonomie, la confiance ou la résilience au combat. Elle montre toutefois que le tissu conjonctif entre les pilotes humains et les aéronefs sans équipage est activement développé et testé. Alors que les groupes aériens embarqués cherchent des moyens d'étendre leur portée et de réduire les risques, ce tissu conjonctif pourrait s'avérer aussi important que les aéronefs eux-mêmes.
Cet article est basé sur un reportage d'Interesting Engineering. Lire l'article original.
Originally published on interestingengineering.com