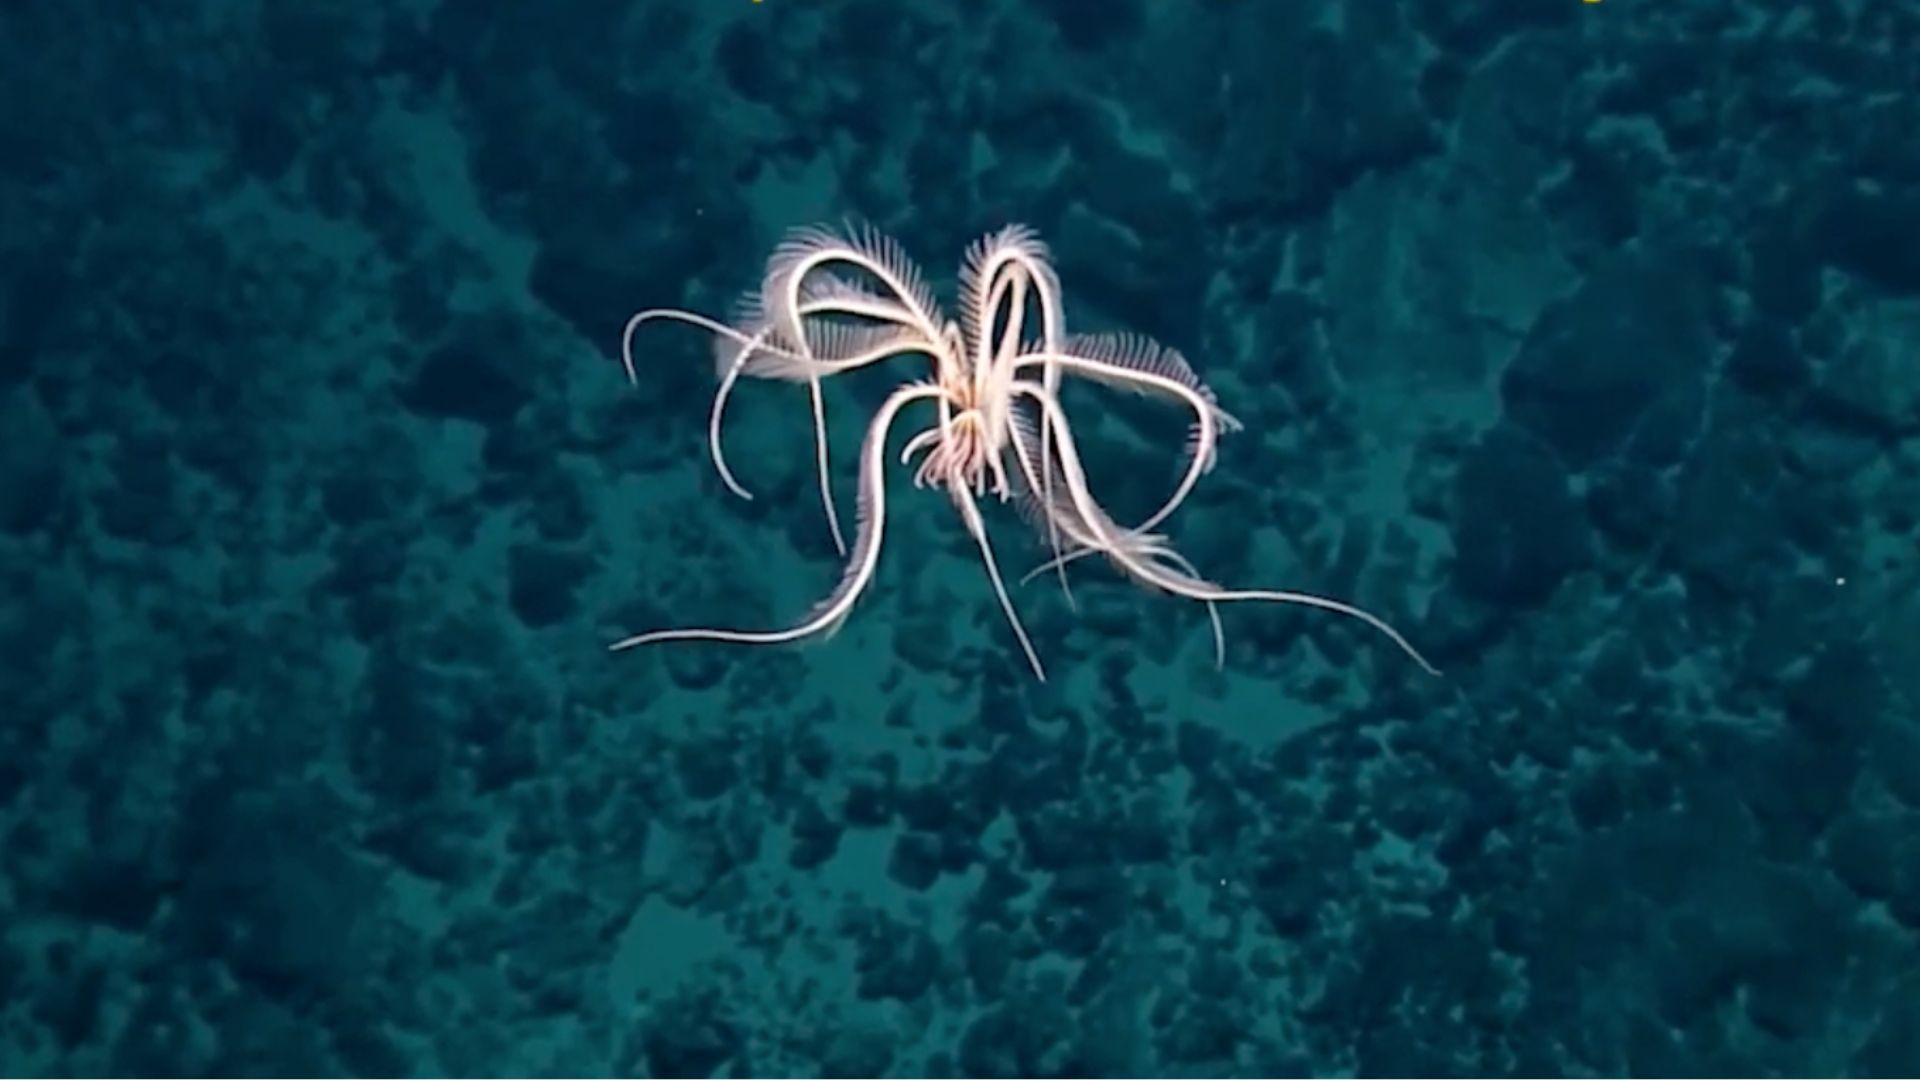
Des chercheurs de l'université d'État de Caroline du Nord ont mis au point un robot sous-marin souple dont le mouvement de nage est emprunté à la comatule, un animal marin réputé pour le battement délicat et rythmé de ses nombreux bras plumeux. Selon l'équipe à l'origine du projet, la machine peut se déplacer librement dans l'eau en ne s'appuyant que sur deux actionneurs — une quantité de matériel inhabituellement faible pour un robot censé se propulser et se diriger dans un environnement fluide.
Ces travaux se situent à l'intersection de la biologie, de la science des matériaux et de la robotique, et ils s'inscrivent dans un domaine qui poursuit depuis des années un objectif d'une simplicité trompeuse : construire des machines qui nagent comme les animaux, sans l'encombrement, le bruit et la rigidité des hélices et transmissions conventionnelles.
La comatule comme modèle de conception
Les comatules sont des invertébrés marins dont les bras sont bordés de fines appendices ramifiés. Lorsqu'elles nagent, ces animaux ne battent pas une nageoire unique et ne font pas tourner d'hélice. Ils coordonnent au contraire de nombreux membres élancés en une onde de mouvement progressive, créant portance et poussée par des structures souples et flexibles plutôt que par une force puissante et concentrée.
Cette stratégie séduit les ingénieurs pour une raison évidente : elle est efficace et indulgente. Un mécanisme rigide doit être précis, car chaque articulation doit bouger exactement comme commandé. Une structure souple et compliant peut absorber la turbulence, se plier autour des obstacles et générer un mouvement utile à partir d'une entrée relativement simple. La comatule offre, en somme, un plan pour obtenir un comportement complexe à partir d'un contrôle simple.
L'équipe de l'université d'État de Caroline du Nord a traduit cette idée en une plateforme physique. Plutôt que de reproduire chaque bras dans le détail, le robot capture le principe sous-jacent — des appendices flexibles mus par un ensemble minimal d'actionneurs — de sorte qu'un petit nombre de pièces mobiles produise une démarche de nage qui ressemble à celle de l'animal et se comporte comme telle.

Pourquoi deux actionneurs, c'est important
Les actionneurs sont les muscles d'un robot. Chacun ajoute de la masse, du câblage, des exigences d'étanchéité et des points de défaillance, et sous l'eau cette pénalité s'amplifie : chaque composant supplémentaire est un endroit de plus où l'eau peut pénétrer, un câble de plus qui peut fatiguer, une ponction de plus sur un budget énergétique limité.
Réduire le nombre à deux a des conséquences en cascade :
- Étanchéité et conditionnement simplifiés. Moins de traversées mobiles dans la coque signifie moins d'occasions de fuites dans un environnement corrosif et à haute pression.
- Demande énergétique réduite. Avec moins de matériel d'actionnement à piloter, le robot peut consacrer davantage de son énergie stockée à la nage et moins à transporter ses propres mécanismes.
- Moins de modes de défaillance. Un système à deux actionneurs a moins d'éléments susceptibles de se bloquer, de se corroder ou de casser, ce qui compte pour toute machine censée fonctionner sans câble.
- Fabrication moins coûteuse. Un nombre de pièces réduit et un assemblage plus simple rendent plus réaliste la production de tels robots en série plutôt qu'en prototypes de laboratoire uniques.
Il y a aussi un bénéfice pour la recherche. En montrant qu'une démarche de nage de type comatule peut être produite avec une configuration aussi épurée, l'équipe demande en réalité quelle part de la capacité de nage d'un animal tient vraiment au nombre de muscles — et quelle part tient à la géométrie et à la compliance du corps lui-même.

Corps souples, problèmes d'ingénierie difficiles
La robotique souple est séduisante en principe et difficile en pratique. Un corps flexible se déforme de manières difficiles à modéliser précisément, si bien que prédire exactement comment il réagira à une commande donnée constitue un véritable défi d'ingénierie. Les concepteurs finissent souvent par ajuster les formes et les propriétés des matériaux par itération plutôt que de les déduire de principes premiers.
Sous l'eau, ces défis s'amplifient. L'eau salée est corrosive, la pression augmente avec la profondeur, et la visibilité peut être mauvaise ou nulle. Un robot qui repose sur des membres flexibles délicats doit survivre au contact des sédiments, des algues, des roches et de la vie marine sans se déchirer ni s'encrasser.
L'approche de la comatule offre une réponse partielle. Parce que la poussée est répartie sur plusieurs appendices flexibles plutôt que concentrée dans une seule pale en rotation, les interactions de la machine avec son environnement sont plus douces par conception. Cela en fait un candidat plausible pour des travaux près d'environnements fragiles — cartographier les herbiers marins, inspecter des structures, ou opérer dans des eaux côtières encombrées où un propulseur rigide serait un handicap.
Une vague plus large de robotique de terrain
Le projet de la comatule arrive au moment d'un regain d'intérêt plus large pour les robots conçus pour des environnements réels et non structurés. Dans le même flux d'actualités sur l'IA et la robotique qui a fait émerger ces travaux, un titre vantait un robot de forage capable de fonctionner en flotte atteignant dix fois la vitesse habituelle avec une précision de 99 % — rappel que la robotique de terrain progresse sur plusieurs fronts à la fois, de l'atelier au fond de la mer.
Ce qui unit ces efforts, c'est un changement d'accent. Les premiers robots industriels excellaient dans des environnements étroitement contrôlés où chaque variable pouvait être fixée. La nouvelle génération est conçue pour des lieux humides, irréguliers, imprévisibles ou simplement trop risqués pour que des humains y séjournent longtemps. L'inspiration biologique est l'une des voies les plus productives vers ce territoire, car l'évolution a déjà résolu nombre de ces mêmes problèmes sous des contraintes encore plus dures.
Ce qui vient ensuite
Transformer une démonstration de laboratoire en plateforme utile soulève une série de questions familières :
- Endurance. Combien de temps un petit nageur souple peut-il fonctionner avant que sa source d'énergie ne soit épuisée ?
- Contrôle. La démarche à deux actionneurs peut-elle être dirigée avec suffisamment de précision pour des tâches d'inspection ou d'échantillonnage, ou convient-elle mieux à un mouvement exploratoire à la dérive ?
- Durabilité. Comment les appendices flexibles résistent-ils à des semaines ou des mois d'immersion et de contact ?
- Autonomie. Quels capteurs et quelle prise de décision embarquée permettraient au robot d'adapter sa nage aux courants, aux obstacles et à des objectifs changeants ?
- Échelle. La conception fonctionne-t-elle aussi bien lorsqu'elle est agrandie pour des charges utiles, ou réduite pour des essaims ?
Aucune de ces questions n'est triviale, et les travaux de l'université d'État de Caroline du Nord se comprennent mieux comme la démonstration d'un principe que comme un produit fini. Le principe reste toutefois la partie intéressante. Si la grâce d'une comatule peut être approchée avec deux actionneurs et un corps compliant, alors le coût d'entrée pour des robots sous-marins performants pourrait chuter considérablement.
Pour un océan qui demeure largement inobservé, cela compte. La majeure partie de la mer reste effectivement non cartographiée et non surveillée, et le facteur limitant a rarement été la curiosité — c'est le coût et la fragilité des machines envoyées pour regarder. Des conceptions simples, bon marché et assez douces pour nager aux côtés des êtres vivants pourraient changer ce qu'il est pratique d'explorer, et à quelle fréquence.
Cet article est basé sur un reportage d'Interesting Engineering. Lire l'article original.
Originally published on interestingengineering.com