Un pari majeur sur des robots qui apprennent par la force autant que par la vision
Eka Robotics a levé 150 millions de dollars lors d’un financement de série A pour développer sa technologie et ses déploiements chez les clients, pariant sur le fait que des robots généralistes réellement utiles auront besoin de davantage que de caméras et d’apprentissage par imitation. La startup, basée à Cambridge, dans le Massachusetts, développe ce qu’elle appelle un modèle vision-force-action, ou VFA : un système d’IA destiné à combiner ce qu’un robot voit avec ce qu’il ressent lorsqu’il manipule un objet.
Fondée en 2024, l’entreprise se concentre sur la manipulation dextre, c’est-à-dire l’ensemble des tâches difficiles qui inclut la prise d’objets variés, l’assemblage de pièces, l’enfilage de fils et l’utilisation d’outils. Eka affirme que son approche repose sur l’apprentissage de la physique sous-jacente à ces interactions grâce à l’apprentissage par renforcement à grande échelle. L’objectif est de rendre les robots plus adaptables lorsqu’un objet, une tâche ou un environnement diffère des exemples sur lesquels ils ont été entraînés.
Andreessen Horowitz et F-Prime ont dirigé le tour. Les chefs de file du tour d’amorçage, Obvious Ventures et E14 Fund, ont également participé, aux côtés de MFV Partners, Bison Ventures, Glasswing Ventures, Samsung Next et de plusieurs investisseurs stratégiques anonymes du Fortune 500.
Pourquoi la manipulation reste un problème difficile en robotique
Les robots industriels excellent depuis longtemps lorsqu’une usine peut contrôler étroitement la position des pièces, l’éclairage, les outils et les mouvements. Les travaux plus ouverts sont plus difficiles. Un robot peut devoir reconnaître un objet inhabituel, appliquer une force appropriée, réagir lorsqu’il glisse et accomplir la tâche de manière répétée à un rythme commercialement utile.
Eka estime qu’un entraînement fondé uniquement sur des démonstrations humaines ne suffit pas à relever ce défi. Son postulat est que les robots doivent développer une intuition de la physique plutôt que simplement imiter des données humaines. En pratique, l’entreprise tente de raisonner conjointement sur les données visuelles et la force pendant l’action, afin qu’un robot puisse relier un objet observé aux dynamiques de contact impliquées dans son déplacement.
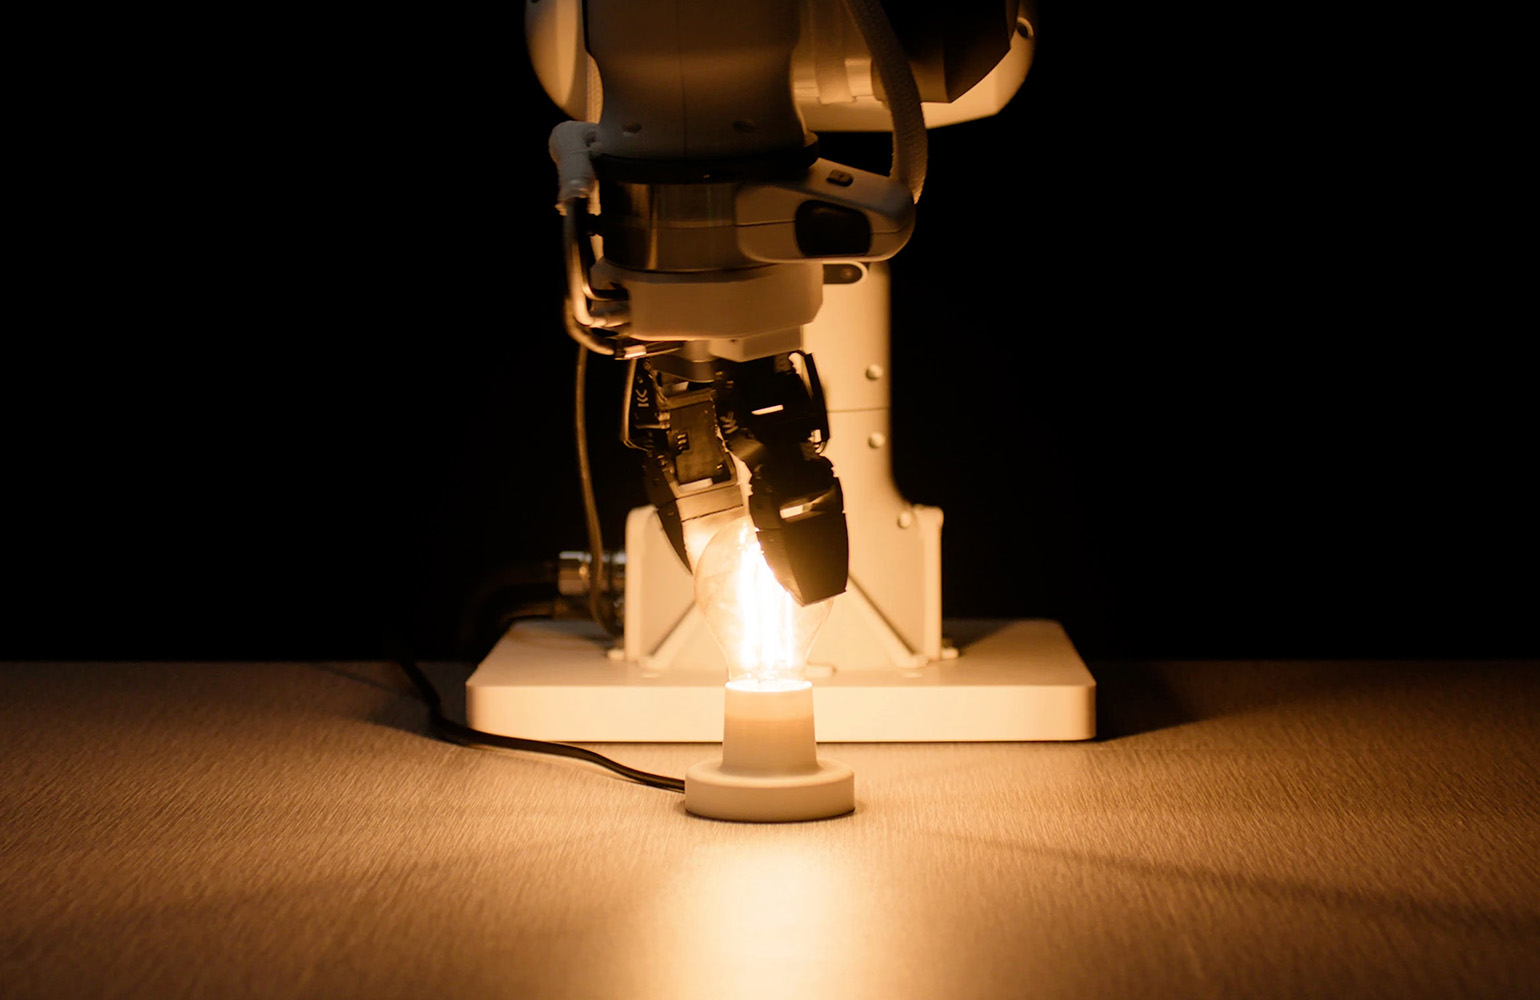
La startup affirme que les robots utilisant son IA peuvent saisir une large gamme d’objets hors de leur distribution d’entraînement à raison d’environ 1 500 opérations par heure. Elle affirme également que les mêmes systèmes peuvent effectuer des tâches telles que visser une ampoule et insérer des fils. Il s’agit d’affirmations de l’entreprise, et non de benchmarks rapportés indépendamment, mais elles mettent en évidence les mesures de performance qu’Eka considère comme essentielles : le taux de réussite et le débit sur de nombreuses répétitions.
La simulation est au cœur de l’approche de l’entreprise
Eka utilise l’apprentissage par simulation pour créer de grands volumes d’expérience robotique. L’entreprise affirme pouvoir générer des milliers d’heures d’expérience simulée en quelques minutes, tout en faisant varier les objets, les environnements et les conditions physiques. Elle soutient que cette diversité d’entraînement contribue à réduire le problème persistant du « sim-to-real », c’est-à-dire l’écart entre un comportement qui fonctionne dans un monde virtuel et un comportement capable de résister aux complexités d’un déploiement physique.
L’intérêt potentiel réside dans l’échelle. La collecte de données issues de robots physiques peut être lente, coûteuse et limitée par la disponibilité du matériel. La simulation permet d’exposer les systèmes à de nombreuses configurations possibles avant leur rencontre avec un poste de travail réel. La thèse d’Eka est que l’apprentissage par renforcement fournit la performance, tandis que la diversité de l’expérience fournit la généralité.
Cette proposition doit encore être démontrée dans les environnements des clients. Les contacts, les matériaux et les défaillances simulés peuvent différer de leurs équivalents réels de manière importante, notamment dans la manipulation fine. Mais ce tour de financement montre que les investisseurs ont confiance dans le fait qu’un modèle intégrant explicitement la force pourrait contribuer à faire progresser la manipulation robotique au-delà des cas d’usage étroits et préprogrammés.
Le capital servira à accélérer le déploiement
Eka a déclaré que les nouveaux capitaux soutiendraient à la fois la mise à l’échelle de la technologie et les déploiements chez les clients. Cette distinction est importante : les entreprises de robotique doivent démontrer non seulement des vidéos de tâches impressionnantes ou des résultats de laboratoire, mais aussi un fonctionnement fiable dans des environnements où la vitesse, l’intégration et les temps d’arrêt entraînent des coûts directs.
L’entreprise cible des travaux où la dextérité et la robustesse comptent au quotidien. Ses investisseurs ont présenté l’opportunité dans des termes similaires. Dans un communiqué, Raghu Raghuram, associé général d’a16z, a déclaré que l’approche d’Eka possédait la généralité et le débit nécessaires au déploiement. L’entreprise, pour sa part, souligne que la valeur sur le terrain repose sur un succès reproductible et sur la rapidité.
Les prochains éléments à surveiller
La série A donne à Eka, jeune entreprise, des ressources considérables, mais elle relève également le niveau de preuve attendu. Les prochains indicateurs les plus importants seront l’éventail des tâches que ses systèmes peuvent effectuer en dehors des démonstrations contrôlées, leur taux durable de réussite et la capacité du modèle à se transférer entre différents matériels et environnements de travail.
Pour le secteur de la robotique au sens large, le financement d’Eka constitue un nouveau signe que les investisseurs considèrent la manipulation comme un goulet d’étranglement fondamental. Des robots capables de gérer de manière fiable les variations physiques pourraient être précieux dans l’industrie manufacturière, la logistique et d’autres environnements qui restent difficiles à automatiser. La question de savoir si les modèles vision-force-action deviendront une voie privilégiée vers cette capacité dépendra des résultats dans le monde réel, et pas seulement de l’environnement de simulation où commence leur apprentissage.
Cet article s’appuie sur un reportage de The Robot Report. Lire l’article original.
Originally published on therobotreport.com