La robotique pourrait approcher son point d’inflexion en matière d’utilisabilité
Le prochain grand tournant de la robotique ne viendra peut-être pas d’une nouvelle machine humanoïde ni d’un actionneur révolutionnaire. Il pourrait venir d’un logiciel qui rend les systèmes robotiques beaucoup plus simples à utiliser. C’est l’argument central de l’article fourni par The Robot Report, qui compare l’opportunité actuelle de l’IA en périphérie dans la robotique au rôle qu’a joué Windows dans l’informatique personnelle.
L’analogie est simple. Les premiers PC étaient puissants, mais leur usage concret était limité à un groupe relativement restreint de personnes techniquement compétentes, capables de naviguer entre interfaces en ligne de commande, protocoles matériels bas niveau et développement logiciel sur mesure. Windows a changé cela en proposant une interface commune, des fonctionnalités intégrées et un comportement de type plug-and-play. La source soutient que la robotique se trouve aujourd’hui à un stade similaire : le matériel devient de plus en plus capable, mais la couche d’utilisabilité reste immature.
Le matériel n’est plus le seul goulot d’étranglement
Selon le texte source, un marché en forte expansion de processeurs d’IA en périphérie, proposés notamment par NVIDIA, AMD, Qualcomm et Hailo, permet aux systèmes robotiques et automatisés d’exécuter des charges de travail d’IA directement sur le terrain. Ces processeurs embarqués peuvent analyser des flux de caméras et d’autres données de capteurs assez rapidement pour prendre en charge des décisions de contrôle à la seconde près, sans dépendre d’une connexion au cloud.
C’est important, car la robotique exige souvent une réactivité locale. Les machines qui travaillent autour des humains, évoluent dans des environnements imprévisibles ou réalisent des tâches d’inspection et industrielles ne peuvent pas toujours tolérer la latence réseau ou la perte de connectivité. Les puces d’IA en périphérie résolvent donc une partie essentielle du problème : elles apportent l’inférence en temps réel à la machine elle-même.
Mais la source affirme que la puissance de calcul brute ne suffit plus pour élargir le marché. Les puces peuvent être assez rapides, bon marché et efficaces, mais seuls un petit nombre d’ingénieurs peut les transformer en applications robotiques complètes.

Pourquoi les systèmes d’exploitation existants ne suffisent pas
L’article établit une distinction nette entre l’utilisabilité de type bureau et l’utilisabilité en robotique. De nombreux processeurs d’IA en périphérie sont livrés avec des environnements fondés sur Linux qui incluent des composants familiers d’un système d’exploitation, comme des applications, la prise en charge du matériel et des interfaces utilisateur. En théorie, cela semble utile. En pratique, la source indique que ces fonctionnalités ne répondent pas à ce dont les clients de la robotique ont réellement besoin.
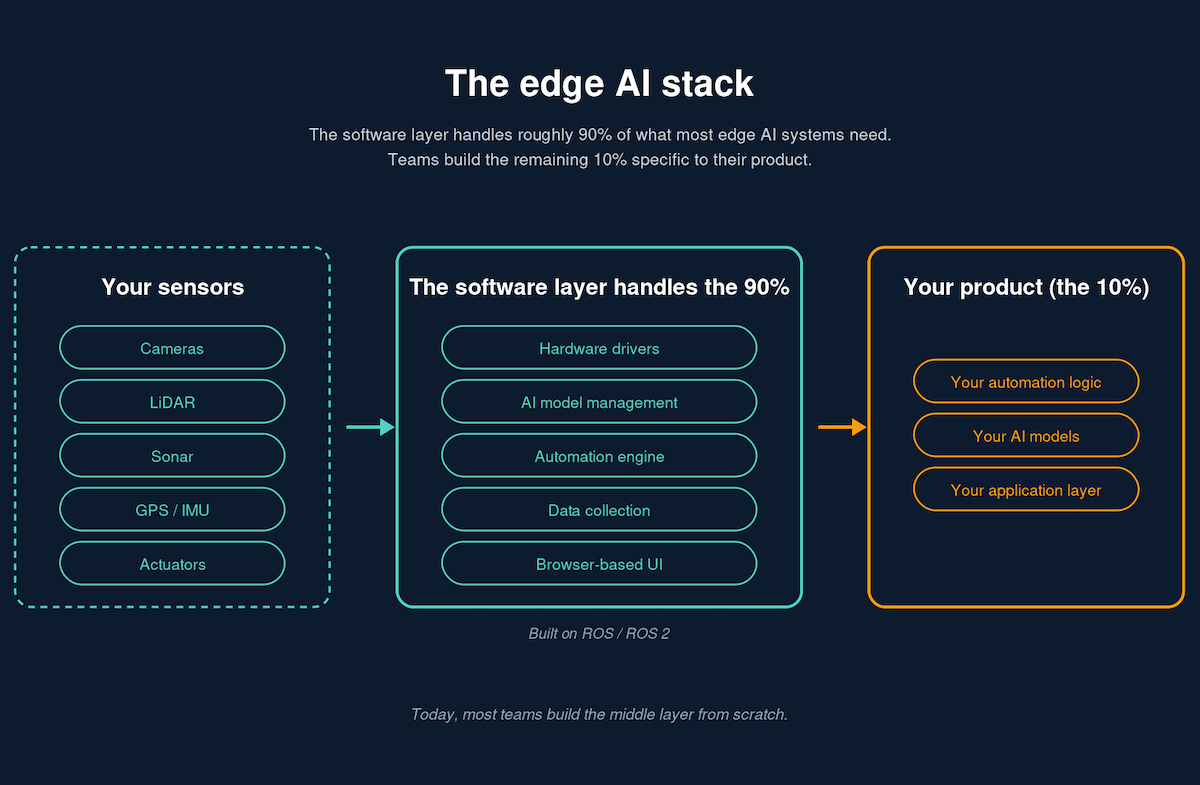
Les robots ne se connectent pas principalement à des claviers, souris et imprimantes. Ils se connectent à des caméras, des systèmes lidar, des unités GPS, des moteurs et des systèmes de contrôle industriel. Ils ont besoin d’un logiciel qui relie les données de capteurs en direct à des modèles d’IA, puis connecte les sorties de ces modèles à l’actionnement et au contrôle. Ils fonctionnent aussi souvent sans écran ni clavier intégrés, ce qui signifie que la gestion et les interfaces doivent être accessibles via des navigateurs sur des ordinateurs en réseau plutôt qu’à travers une métaphore de bureau locale.
L’écart n’est pas seulement technique, il est aussi économique. Si la création d’applications robotiques utiles exige une expertise approfondie en matériel embarqué, inférence IA, intégration de capteurs, contrôle et conception d’interface utilisateur, alors le marché reste limité. Le déploiement demeure lent, sur mesure et coûteux.
Le cas d’une couche logicielle dédiée à la robotique
L’article fourni évoque une couche logicielle émergente conçue pour combler cet écart. L’idée est de fournir une plateforme plus intégrée qui abstrait une partie de la complexité du matériel d’IA en périphérie et de l’interface robotique. En pratique, cela rendrait les processeurs d’IA en périphérie plus proches de produits utilisables et moins de simples composants bruts.
Une telle couche devrait répondre aux besoins spécifiques de la robotique plutôt que d’adapter simplement les modèles de l’informatique de bureau. Cela inclut des connexions standardisées aux capteurs et aux systèmes de mouvement, des workflows pour acheminer les données en temps réel vers les modèles d’IA et des expériences utilisateur à distance adaptées aux machines sans interface déployées sur le terrain. Si elle réussit, cette approche pourrait élargir le nombre de personnes capables de construire des applications robotiques et accélérer le passage du prototype au déploiement.
L’idée plus large est qu’abaisser le seuil de compétence ferait pour la robotique ce que les interfaces graphiques et les logiciels intégrés ont autrefois fait pour les PC : libérer la demande de personnes qui se soucient davantage des résultats que des détails d’implémentation bas niveau.

Ce que cela pourrait changer sur le marché
Si l’argument tient, l’effet commercial pourrait être important. Les fournisseurs de matériel d’IA en périphérie ont déjà créé les conditions de calcul nécessaires à une adoption plus large. Le prochain gagnant pourrait être l’environnement logiciel qui transforme ces puces en blocs de construction robotique accessibles et prêts pour des domaines précis.
Ce serait déterminant dans la logistique, l’inspection, l’autonomie liée à la défense, la surveillance environnementale et l’automatisation industrielle. Dans tous ces domaines, les organisations peuvent vouloir des capacités robotiques sans maintenir des équipes de développeurs spécialisés pour chaque déploiement. Une couche d’abstraction logicielle plus complète pourrait réduire le travail d’intégration, raccourcir les cycles de déploiement et élargir la base de clients.
La source ne présente pas ce changement comme complet ni inévitable. Elle suggère plutôt que la robotique est arrivée à un point où la capacité matérielle a franchi un seuil important et où l’utilisabilité logicielle détermine désormais quelle part de cette capacité peut devenir de vrais produits. C’est le même tournant qui a autrefois séparé l’informatique puissante mais de niche de l’adoption de masse.
La leçon générale
La comparaison avec Windows est utile non pas parce que la robotique répétera exactement l’histoire des PC, mais parce qu’elle met en lumière un schéma récurrent dans la technologie. Le matériel de rupture n’atteint que rarement à lui seul tout son impact commercial. L’adoption s’accélère lorsque la pile logicielle environnante réduit les frictions, standardise les tâches courantes et permet à davantage de personnes de participer.
En ce sens, l’histoire parle moins d’un seul fournisseur de puces ou d’une entreprise logicielle que de l’endroit où la valeur pourrait se déplacer ensuite. Le marché de la robotique prouve depuis des années que les machines autonomes et semi-autonomes peuvent fonctionner. Le prochain défi consiste à les rendre suffisamment simples à déployer pour que bien plus d’organisations puissent réellement les utiliser.
Cet article s’appuie sur le reportage de The Robot Report. Lire l’article original.

Originally published on therobotreport.com




