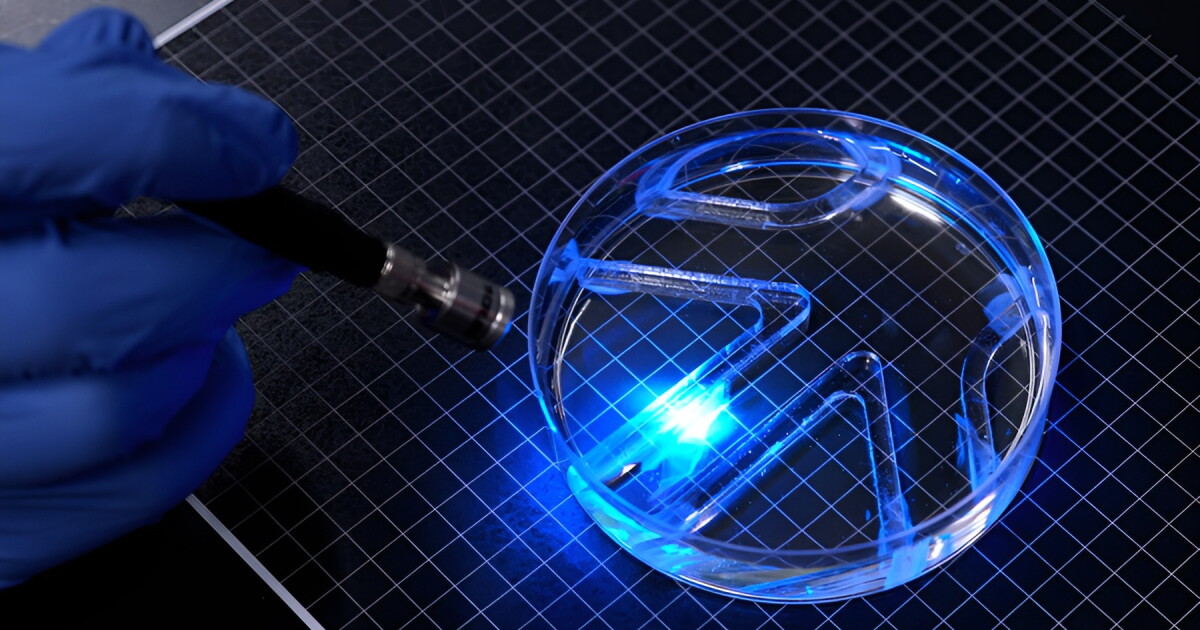
بنى باحثون في معهد MIT روبوتاً ليناً للسباحة بحجم عود العلكة تقريباً، يستمد دفعه من نسيج عضلي حي وتوجيهه من شعاع ضوئي. وفي اختبار أُبلغ عنه مؤخراً، تنقّل الجهاز في متاهة بسيطة مملوءة بالماء داخل طبق بتري كبير بينما كان باحث يوجّه ضوءاً محمولاً باليد نحو زعانفه لتوجيهه. لا توجد محركات، ولا بطاريات، ولا إلكترونيات على متنه — فقط خلايا مهندَسة مثبَّتة على هلام مرن، تؤدي العمل الذي تقوم به المشغِّلات عادةً.
كيف تقود صفيحة من العضلات سابحاً
يجمع جسم الروبوت بين هلام مرن وطبقة واحدة من الخلايا العضلية. وقد عُدِّلت هذه الخلايا وراثياً بحيث تنقبض كلما سقط عليها الضوء. والنتيجة زعنفة تخفق عند الطلب: وجّه شعاعاً نحو إحدى زعنفتي الروبوت فتنثني؛ وانقل الضوء إلى الزعنفة الأخرى فيستدير الجهاز، جامعاً بين الحركة الأمامية وتغيير الاتجاه. ولأن المحفّز يأتي من خارج الطبق، فإن كل قرار توجيه يتخذه الشخص الذي يحمل المصباح لا برنامج يعمل على متن الروبوت.
الحجم مهم هنا. يبلغ طول كل زعنفة 15 مم (0.59 بوصة) وعرضها 7 مم (0.28 بوصة) وسماكتها 0.5 مم (0.02 بوصة) فقط — شريحة نسيج رقيقة بما يكفي للانثناء المتكرر لكنها متينة بما يكفي للدفع ضد مقاومة الماء. وقالت ريتو رامان، المؤلفة المشاركة في الدراسة وأستاذة مشاركة في الهندسة الميكانيكية بمعهد MIT: "يتطلب الأمر قوة كبيرة للتحرك عبر الماء مقارنةً بالهواء. الروبوت قوي جداً بالنظر إلى حجمه."

من هلام متجعد إلى ألياف مصطفّة
تطلّب جعل العضلة تسحب بفعالية تغييراً في المواد. ففي التصميم السابق للفريق، كان هلام الفيبرين شديد اللين الذي يدعم الخلايا يميل إلى التجعد عندما تنقبض العضلة ضده، مما يهدر القوة التي يولّدها النسيج. واستبدل الباحثون ذلك الأساس بهلام أكثر صلابة قائم على الجيلاتين، وطبعوا على سطحه أخاديد مربعة القاع. وقدّمت تلك الأخاديد للخلايا إشارة مادية تتبعها، فشجّعتها على الاصطفاف والاندماج في ألياف قادرة على السحب معاً بدلاً من الشد في اتجاهات متضاربة.
وكانت النتيجة طبقة عضلية أكثر تنظيماً حوّلت الانقباض الخلوي إلى حركة أنظف. فبدلاً من مصارعة ركيزة تنثني، استطاعت الألياف نقل القوة إلى الزعنفة نفسها.
برنامج تدريبي لنسيج مهندَس
تتحسن العضلة بالاستخدام، وطبّق فريق MIT هذا المبدأ على روبوتهم. فقد حفّزوا النسيج بالضوء لمدة 15 دقيقة يومياً بمعدل نبضتين في الثانية، مما أخضع الخلايا فعلياً لتمرين. وعند القياس مقابل مجموعة ضابطة غير محفَّزة، أنتج النسيج المدرَّب زيادة بمقدار أربعة أضعاف في مدى إزاحة الزعنفة. كما أثبتت العضلة متانتها: فقد ظلت تعمل دون تثبيت لأكثر من 30 يوماً، وهي مدة ذات دلالة لمادة حية يجب أن تصمد أمام انقباض متكرر.
هذا المزيج — إنتاج أقوى مع تحمّل ممتد — هو ما يجعل سابحاً هجيناً حيوياً ممكناً أصلاً. فالنسيج الحي هش، ويحتاج إلى مغذيات، ويتدهور إذا تغيرت الظروف، لذا فإن أي إثبات لوظيفة تدوم شهراً دون تثبيت هو نتيجة في علم المواد بقدر ما هو نتيجة في الروبوتات.
أربعة أطوال جسم في الدقيقة
السرعة ليست نقطة الجذب. فقد قطع الروبوت في أسرع حالاته نحو أربعة أطوال جسم في الدقيقة. إنه صغير وبطيء، وكما يقرّ مبتكروه، ليس قريباً بأي حال من الجاهزية للمحيط المفتوح. وفي العرض التوضيحي، تحرك واستدار عبر متاهة بسيطة بينما وجّهه باحث يدوياً، وهو ما يُظهر قابلية التحكم أكثر مما يُظهر الاستقلالية — إذ لا يزال الروبوت يعتمد على شخص خارج الطبق ليقرر إلى أين يتجه.
لكن ما تقدّمه هذه المنصة هو فلسفة تصميم مختلفة. فبما أن الضوء يقوم بالإشارة والعضلة تقوم بالحركة، يمكن بناء الجهاز دون المكونات الصلبة والأسلاك ومصادر الطاقة التي تحملها الروبوتات المائية التقليدية. ويمكن من حيث المبدأ أن يكون جسم رقيق من الهلام والنسيج أبسط وأرخص في الإنتاج من نظير مزوَّد بمحرك — وهو الاتجاه الذي يشير فريق MIT إلى أن عمله يتجه نحوه.
السابحون الهجين حيوياً، بالأمس واليوم
السابحون المدفوعون بالعضلات والمتحكَّم بهم بالضوء ليسوا جديدين تماماً. فقد استخدمت آلات هجينة حيوية سابقة — أجهزة تجمع النسيج الحي مع أجزاء مهندَسة — خلايا لتوليد الحركة وتغيير الاتجاه معاً. وفي عام 2016، عرض باحثون روبوتاً على شكل سمك الراي يدفعه خلايا قلب جرذان حساسة للضوء. وفي عام 2022، سبح روبوت على شكل سمكة مبني بخلايا قلب بشرية بقوته الذاتية. ويضيف جهاز MIT إلى هذا السلالة تصميماً يدور حول التحكم البصري الخارجي وطبقة عضلية مهندَسة للاصطفاف والتحمّل.
أسئلة يتركها العرض التوضيحي مفتوحة
الجولة في المتاهة إثبات للتحكم في بيئة مضبوطة، وليست تجربة ميدانية. ولا تزال عدة عقبات دون معالجة. فالروبوت يحتاج إلى مشغّل مزوَّد بمصدر ضوء، لذا ستتطلب الاستقلالية استشعاراً واتخاذ قرارات جديدين، وهو ما يتجنبه التصميم الحالي عمداً بإبقاء كل شيء خارج المتن. كما أن إبقاء الخلايا الحية على قيد الحياة ومغذّاة وفعّالة خارج طبق المختبر مشكلة منفصلة عن جعلها تنقبض. ورغم أن النسيج ظل يعمل لأكثر من 30 يوماً دون تثبيت، فمن غير الواضح كيف ستصمد تلك الأداءات في مياه ملوثة ومتحركة ومتغيرة الحرارة.
التوسيع سؤال مفتوح آخر. فالسابح الأكبر سيحتاج إلى عضلات أكثر تناسبياً، وضوء أكثر، وقوة أكبر للتحرك عبر وسط أكثر كثافة، وقد لا تنتقل هندسة الزعنفة التي تنجح عند 15 مم إلى أعلى. وفي الوقت الحالي، الإنجاز ضيق وحقيقي: جهاز بحجم عود العلكة يسبح ويستدير ويصمد شهراً، مدفوعاً بخلايا تستجيب للضوء.
الخلاصة
روبوت MIT ليس مركبة نموذجية بقدر ما هو عرض لما يمكن أن يفعله النسيج المهندَس كمشغِّل. وقد أنتج مزيج الهلام المحزَّز الأكثر صلابة، وألياف العضلات المصطفّة، وروتين التدريب المتعمد سابحاً قوياً بما يكفي لضرب زعانفه عبر الماء وثابتاً بما يكفي للاستمرار شهراً. أما ما إذا كان ذلك سيترجم إلى آلات سباحة أكثر ليناً وأرخص للبيئات الحقيقية فذلك ما يبقى بحاجة إلى إثبات — لكن المخطط أصبح الآن مطروحاً على الطاولة.
هذا المقال مبني على تقرير من New Atlas. اقرأ المقال الأصلي.
Originally published on newatlas.com




