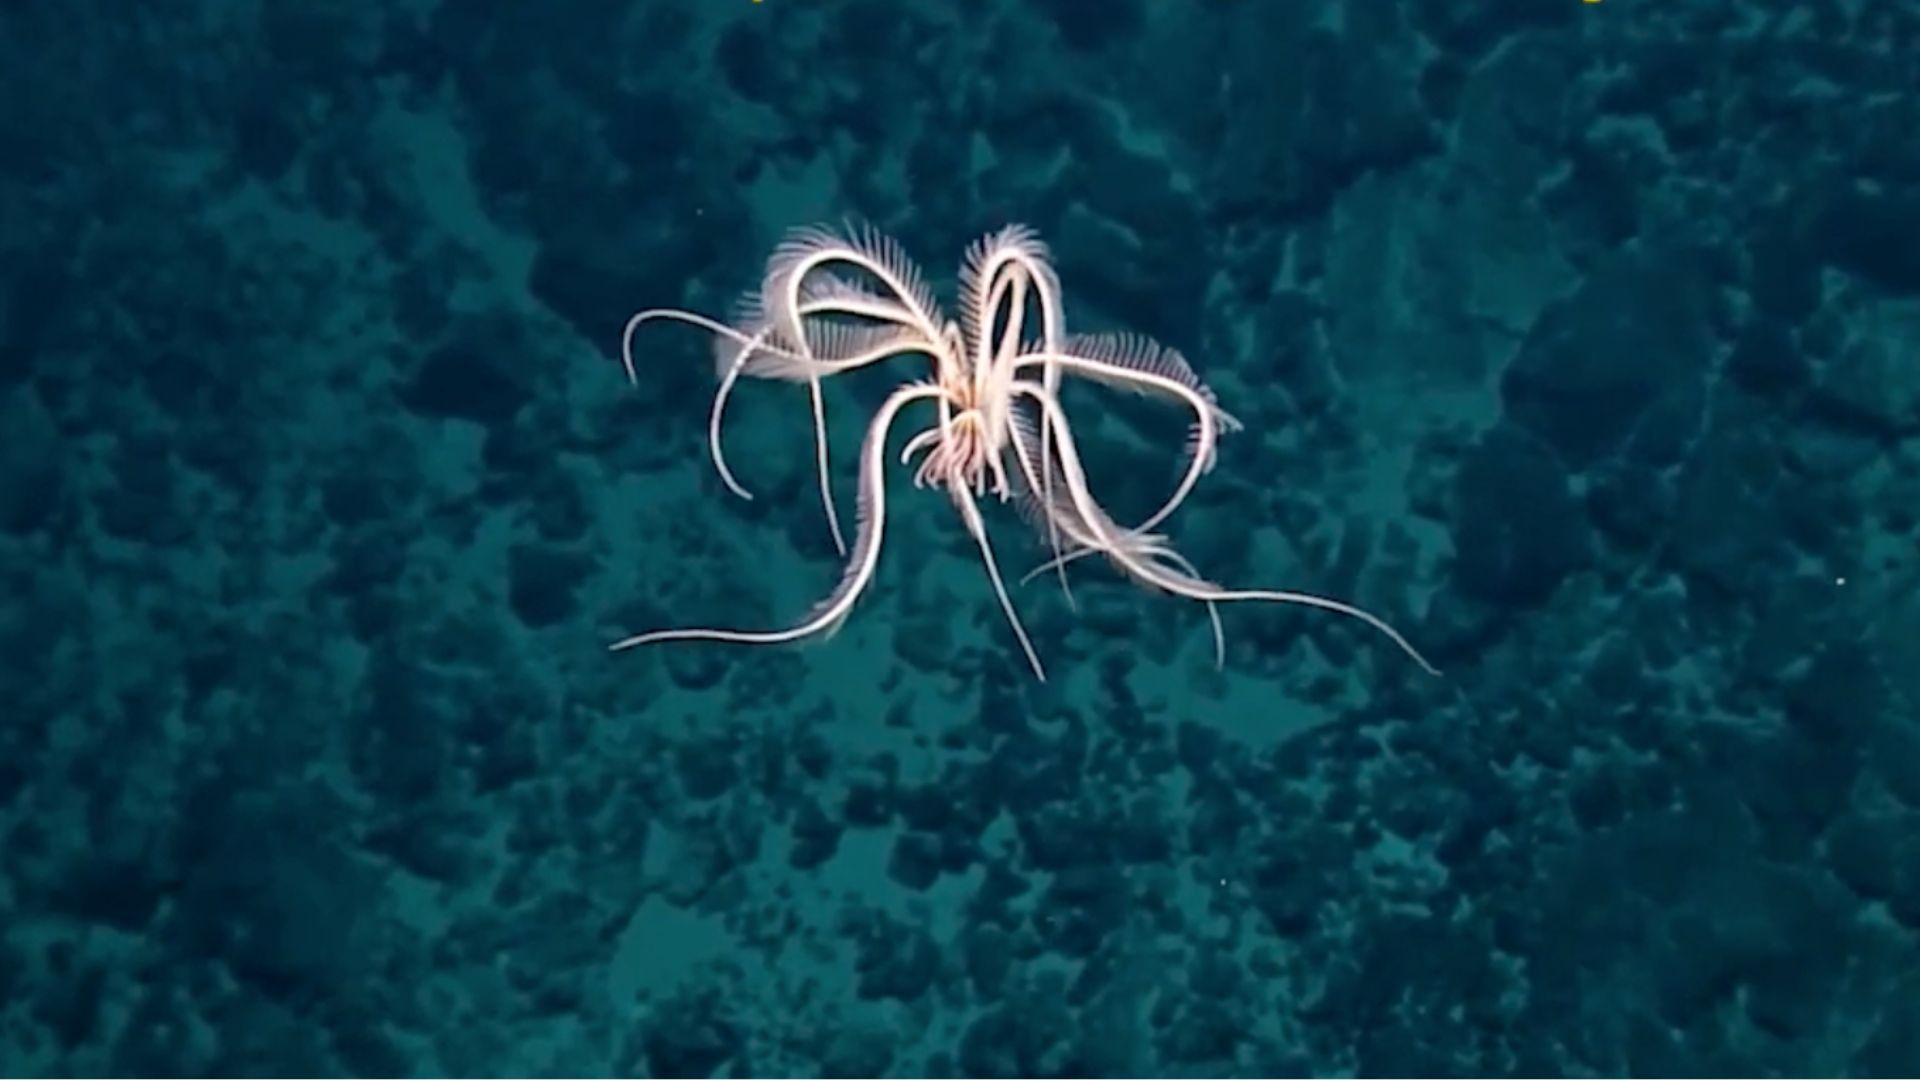
طوّر باحثون في جامعة ولاية كارولينا الشمالية روبوتاً ليناً يعمل تحت الماء، مستعاراً حركته السباحية من نجمة الريش، وهو كائن بحري يُشتهر بالرفرفة الرقيقة والإيقاعية لأذرعه الريشية العديدة. ووفقاً للفريق الذي يقف خلف المشروع، تستطيع الآلة التحرك في الماء بحرية مع الاعتماد على مشغلين اثنين فقط — وهي كمية غير معتادة من العتاد لروبوت يُتوقع منه دفع نفسه وتوجيهها في بيئة سائلة.
يقع هذا العمل عند تقاطع علم الأحياء وعلم المواد والروبوتات، ويندرج في مجال أمضى سنوات في مطاردة هدف بسيط ظاهرياً: بناء آلات تسبح بالطريقة التي تسبح بها الحيوانات، دون ضخامة المراوح وأنظمة الدفع التقليدية وضجيجها وصلابتها.
نجمة الريش كنموذج تصميمي
نجوم الريش هي لافقاريات بحرية تصطف على أذرعها زوائد دقيقة متفرعة. وعندما تسبح، لا تُحرّك الحيوانات زعنفة واحدة ولا تُدير مروحة. بل تنسّق العديد من الأطراف النحيلة في موجة حركة منتقلة، مولّدة قوة رفع ودفع عبر هياكل لينة ومرنة بدلاً من قوة قوية ومركّزة.
هذه الاستراتيجية جذابة للمهندسين لسبب واضح: فهي فعّالة ومتسامحة. فالآلية الصلبة يجب أن تكون دقيقة، لأن كل مفصل يجب أن يتحرك تماماً كما أُمر. أما الهيكل اللين المطاوع فيستطيع امتصاص الاضطراب والانحناء حول العوائق وتوليد حركة مفيدة من مدخل بسيط نسبياً. وتقدّم نجمة الريش، في الواقع، مخططاً للحصول على سلوك معقد من تحكم بسيط.
ترجم فريق ولاية كارولينا الشمالية هذه الفكرة إلى منصة مادية. فبدلاً من تكرار كل ذراع بالتفصيل، يلتقط الروبوت المبدأ الأساسي — زوائد مرنة تُدار بمجموعة محدودة من المشغلات — بحيث يُنتج عدد صغير من الأجزاء المتحركة مشية سباحية تبدو وتتصرف مثل مشية الحيوان.

لماذا يُعدّ المشغلان أمراً كبيراً
المشغلات هي عضلات الروبوت. وكل واحد منها يضيف كتلة وأسلاكاً ومتطلبات إحكام ونقاط فشل، وتحت الماء تتفاقم هذه العقوبة: فكل مكوّن إضافي هو مكان آخر يمكن أن يتسرب إليه الماء، وكابل آخر يمكن أن يتعب، وعبء آخر على ميزانية طاقة محدودة.
وخفض العدد إلى اثنين له نتائج متسلسلة:
- إحكام وتغليف أبسط. عدد أقل من المنافذ المتحركة في الهيكل يعني فرصاً أقل للتسرب في بيئة أكّالة وعالية الضغط.
- طلب أقل على الطاقة. مع عتاد تحريك أقل، يستطيع الروبوت تخصيص مزيد من طاقته المخزنة للسباحة وأقل لجرّ آلياته الخاصة.
- أنماط فشل أقل. نظام بمشغلين لديه ما يمكن أن يتعطل أو يتآكل أو ينكسر بشكل أقل، وهذا مهم لأي آلة يُتوقع أن تعمل دون وصلة.
- تصنيع أرخص. تقليل عدد الأجزاء وتبسيط التجميع يجعل إنتاج مثل هذه الروبوتات بأعداد أكثر واقعية بدلاً من نماذج أولية معملية فردية.
وهناك أيضاً مكسب بحثي. فبإظهار أن مشية شبيهة بمشية نجمة الريش يمكن إنتاجها بإعداد بهذه البساطة، يسأل الفريق فعلياً عن مقدار قدرة الحيوان على السباحة التي تعود حقاً إلى عدد العضلات — وعن مقدار ما يعود إلى هندسة الجسم ومطاوعته.

أجسام لينة، ومشكلات هندسية صلبة
الروبوتات اللينة جذابة من حيث المبدأ وصعبة في التطبيق. فالجسم المرن يتشوّه بطرق يصعب نمذجتها بدقة، لذا فإن التنبؤ بكيفية استجابته بالضبط لأمر معين يمثل تحدياً هندسياً حقيقياً. وغالباً ما ينتهي المصممون إلى ضبط الأشكال وخصائص المواد عبر التكرار بدلاً من اشتقاقها من المبادئ الأولى.
وتحت الماء، تتضاعف هذه التحديات. فمياه البحر أكّالة، والضغط يرتفع مع العمق، وقد تكون الرؤية ضعيفة أو معدومة. والروبوت الذي يعتمد على أطراف مرنة رقيقة يجب أن ينجو من التلامس مع الرواسب والأعشاب البحرية والصخور والحياة البحرية دون أن يتمزق أو يتلوث.
ويقدّم نهج نجمة الريش إجابة جزئية. فبما أن الدفع موزّع على زوائد مرنة متعددة بدلاً من تركيزه في شفرة دوارة واحدة، فإن تفاعلات الآلة مع محيطها أكثر لطفاً بحكم التصميم. وهذا يجعلها مرشحاً معقولاً للعمل قرب بيئات هشة — مسح الأعشاب البحرية، أو فحص المنشآت، أو العمل في مياه ساحلية مزدحمة حيث يكون الدافع الصلب عبئاً.
موجة أوسع من روبوتات الميدان
يأتي مشروع نجمة الريش إلى جانب تصاعد أوسع في الاهتمام بالروبوتات المصممة لبيئات غير منظمة وواقعية. وفي نفس تدفق التغطية للذكاء الاصطناعي والروبوتات الذي أبرز هذا العمل، أشار عنوان رئيسي إلى روبوت حفر قادر على العمل كأسطول يصل إلى عشرة أضعاف السرعة المعتادة بدقة 99 في المئة — وهو تذكير بأن روبوتات الميدان تتقدم على جبهات متعددة في آن واحد، من أرضية المصنع إلى قاع البحر.
وما يوحّد هذه الجهود هو تحوّل في التركيز. فقد برعت الروبوتات الصناعية المبكرة في بيئات خاضعة لسيطرة صارمة حيث يمكن تثبيت كل متغير. أما الجيل الجديد فيُبنى لأماكن رطبة وغير مستوية وغير متوقعة أو ببساطة شديدة الخطورة بحيث لا يمكن للناس البقاء فيها طويلاً. والإلهام البيولوجي هو أحد أكثر الطرق إنتاجية للدخول إلى ذلك المجال، لأن التطور حلّ بالفعل العديد من المشكلات نفسها تحت قيود أقسى.
ما الذي يأتي بعد ذلك
تحويل عرض معمل إلى منصة مفيدة يطرح مجموعة مألوفة من الأسئلة:
- التحمّل. كم من الوقت يمكن لسابح صغير وليّن أن يعمل قبل نفاد مصدر طاقته؟
- التحكم. هل يمكن توجيه مشية المشغلين بدقة كافية لمهام الفحص أو أخذ العينات، أم أنها أنسب للانجراف والحركة الاستكشافية؟
- المتانة. كيف تصمد الزوائد المرنة على مدى أسابيع أو أشهر من الغمر والتلامس؟
- الاستقلالية. ما الاستشعار واتخاذ القرار على المتن الذي سيتيح للروبوت تكييف سباحته مع التيارات والعوائق والأهداف المتغيرة؟
- الحجم. هل يعمل التصميم جيداً عند تكبيره لحمولات، أو تصغيره لأسراب؟
لا شيء من هذه الأسئلة تافه، وعمل جامعة ولاية كارولينا الشمالية يُفهم على أفضل وجه كعرض لمبدأ لا كمنتج نهائي. ومع ذلك، فالمبدأ هو الجزء المثير. فإذا كان يمكن محاكاة رشاقة نجمة الريش بمشغلين وجسم مطاوع، فقد تنخفض تكلفة الدخول إلى روبوتات تحت الماء قادرة بشكل كبير.
وهذا مهم لمحيط لا يزال غير مرصود إلى حد كبير. فمعظم البحر لا يزال فعلياً غير مرسوم وغير مراقب، والعامل المحدد نادراً ما كان الفضول — بل كان كلفة الآلات التي تُرسل للنظر وهشاشتها. والتصاميم البسيطة والرخيصة واللطيفة بما يكفي للسباحة إلى جانب الكائنات الحية قد تغيّر ما هو عملي للاستكشاف، وعدد مرات ذلك.
يعتمد هذا المقال على تقرير لـ Interesting Engineering. اقرأ المقال الأصلي.
Originally published on interestingengineering.com